E19 · Egzamin zawodowy · styczeń 2018
oryginalny arkusz — cały PDF →
Zadanie 1. Na rysunkach technicznych linią dwupunktową cienką zaznaczane są A. linie gięcia przedmiotów przedstawionych w rozwinięciu. B. powierzchnie elementów podlegające obróbce powierzchniowej. C. przejścia jednej po
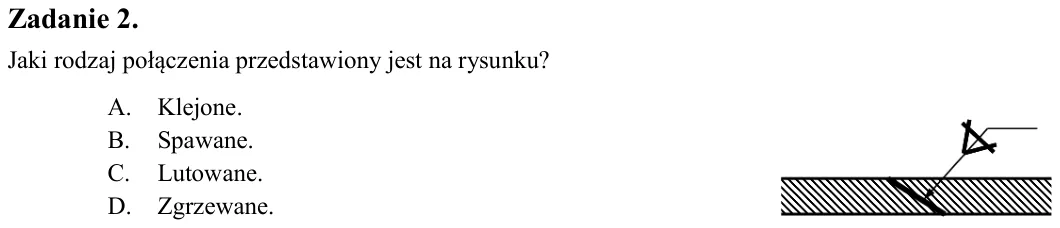
Zadanie 2. Jaki rodzaj połączenia przedstawiony jest na rysunku? A. Klejone. B. Spawane. C. Lutowane. D. Zgrzewane.
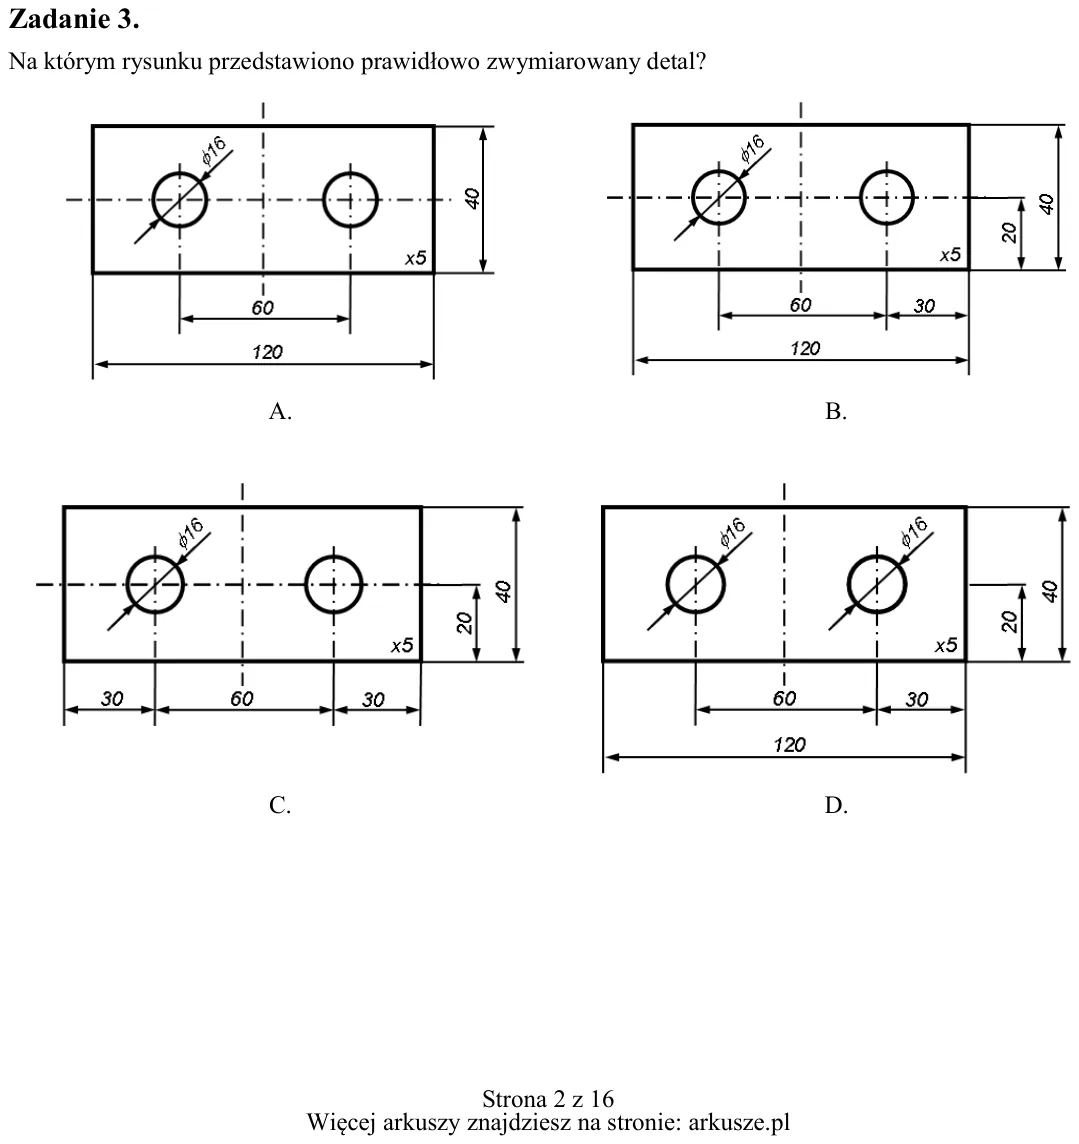
Zadanie 3. Na którym rysunku przedstawiono prawidłowo zwymiarowany detal? A. B. C. D.
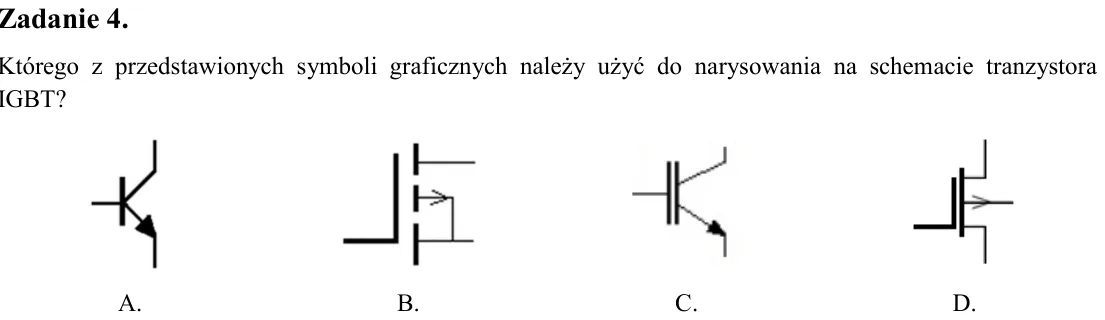
Zadanie 4. Którego z przedstawionych symboli graficznych należy użyć do narysowania na schemacie tranzystora IGBT?
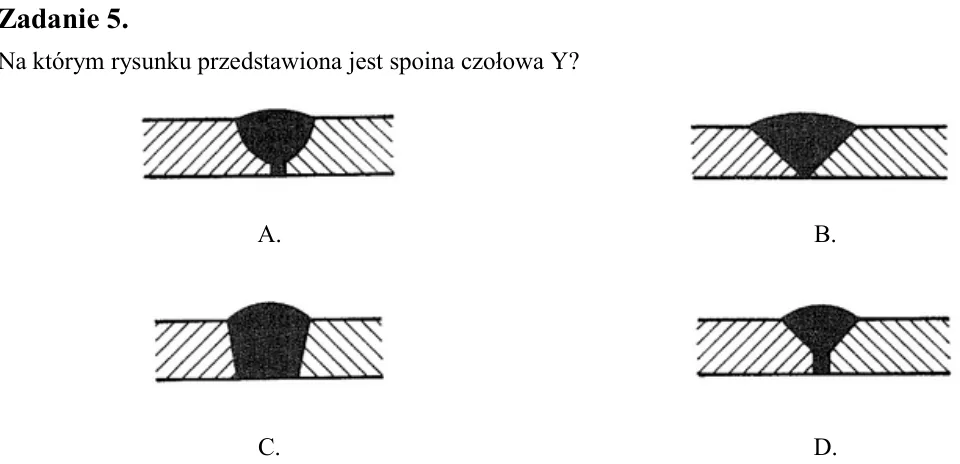
Zadanie 5. Na którym rysunku przedstawiona jest spoina czołowa Y?
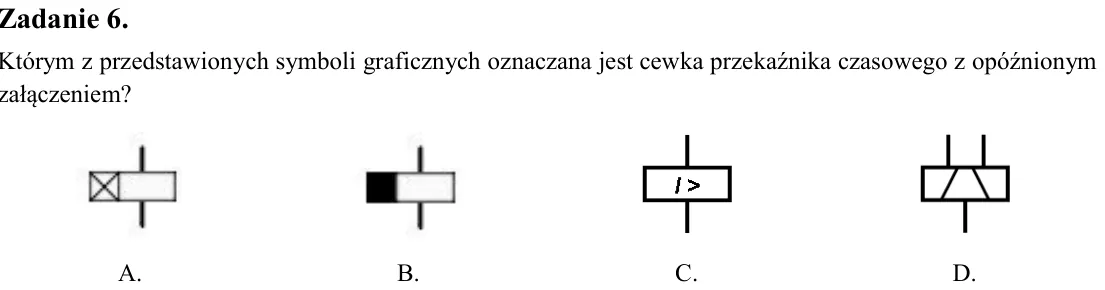
Zadanie 6. Którym z przedstawionych symboli graficznych oznaczana jest cewka przekaźnika czasowego z opóźnionym załączeniem?
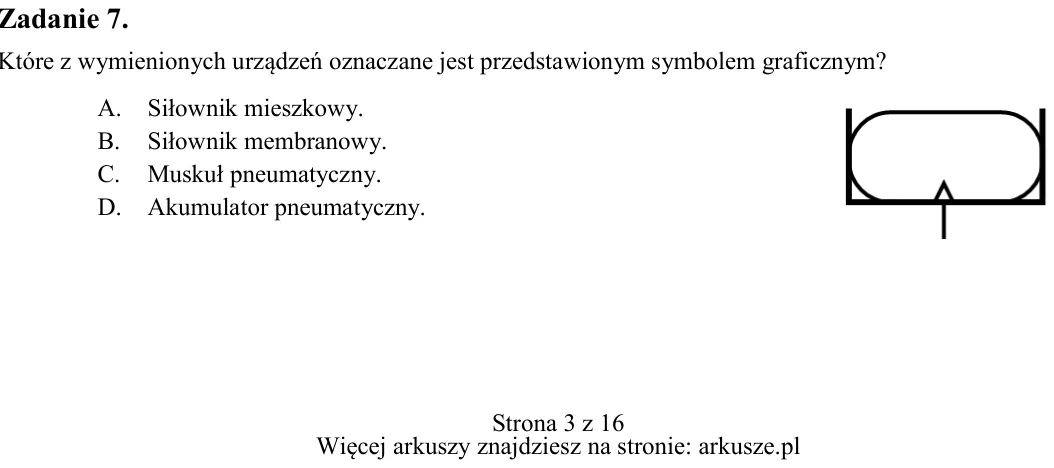
Zadanie 7. Które z wymienionych urządzeń oznaczane jest przedstawionym symbolem graficznym? A. Siłownik mieszkowy. B. Siłownik membranowy. C. Muskuł pneumatyczny. D. Akumulator pneumatyczny. A. B. C. D. A. B. C. D. A. B.
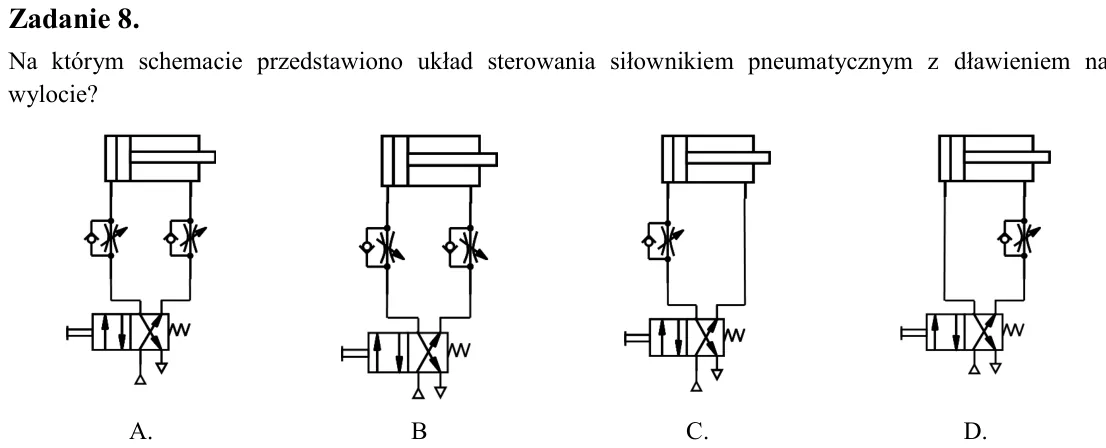
Zadanie 8. Na którym schemacie przedstawiono układ sterowania siłownikiem pneumatycznym z dławieniem na wylocie?
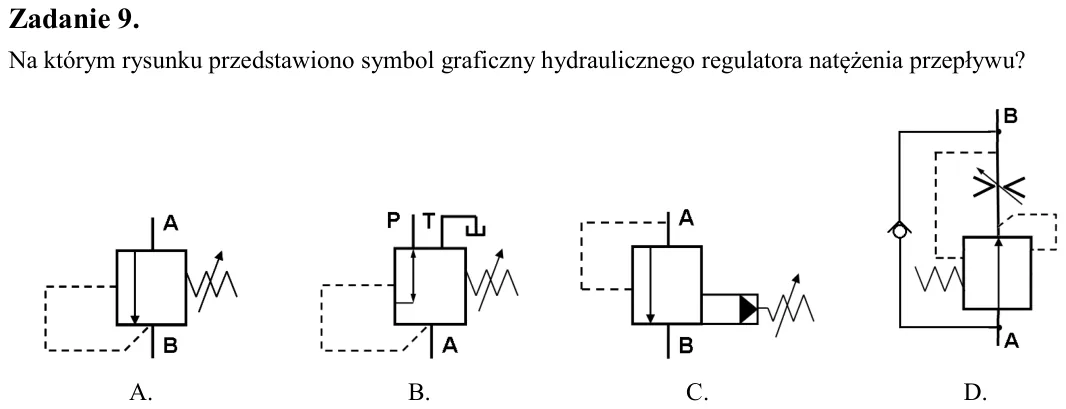
Zadanie 9. Na którym rysunku przedstawiono symbol graficzny hydraulicznego regulatora natężenia przepływu?
Zadanie 10. Którym akronimem określane są systemy komputerowego wspomagania wytwarzania? A. CNC B. CAM C. CAE D. CAD A. B C. D. A. B. C. D.
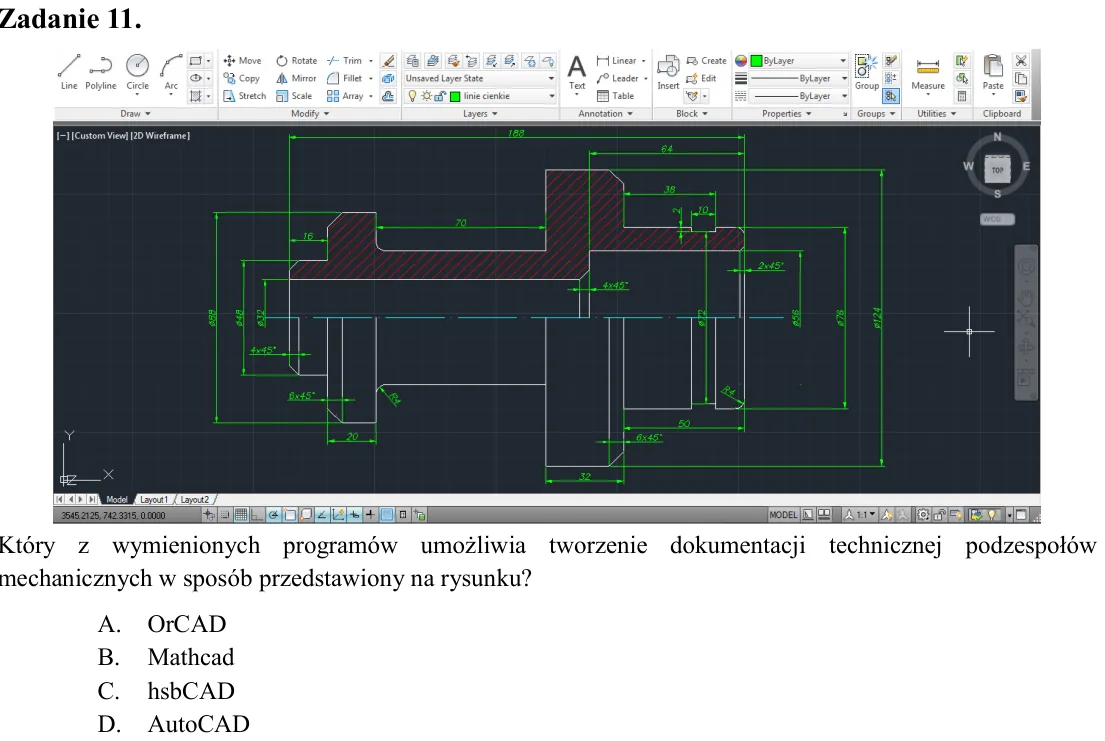
Zadanie 11. Który z wymienionych programów umożliwia tworzenie dokumentacji technicznej podzespołów mechanicznych w sposób przedstawiony na rysunku? A. OrCAD B. Mathcad C. hsbCAD D. AutoCAD
Zadanie 12. Układ posuwu wałków napędzany jest silnikiem bocznikowym prądu stałego. Aby mieć możliwość regulacji prędkości posuwu silnik, należy zasilić z A. falownika. B. cyklokonwertera. C. prostownika diodowego. D. st
Zadanie 13. Jaki rodzaj czujnika należy zastosować w celu dokonania pomiaru masy? A. Optyczny. B. Triangulacyjny. C. Pojemnościowy. D. Tensometryczny.
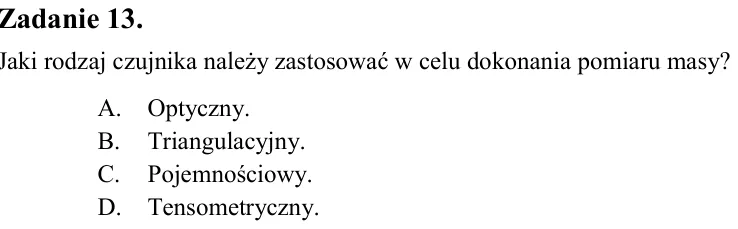
Zadanie 14. Jakie natężenie przepływu oleju należy zapewnić dla silnika hydraulicznego o chłonności jednostkowej 5 cm3/obr., aby jego wałek wyjściowy obracał się z prędkością 1200 obr./min? A. 0,1 dm3/min B. 0,6 dm3/min
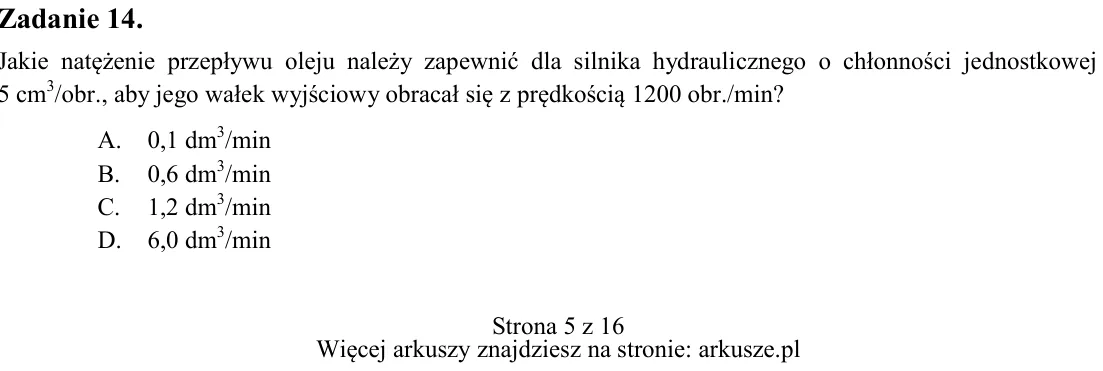
Zadanie 15. Przy jakiej wartości ciśnienia powietrza siłownik o polu przekroju cylindra 312,5 mm2 i sprawności 80% wytworzy siłę nacisku o wartości 100 N? A. 3 bar B. 4 bar C. 5 bar D. 6 bar
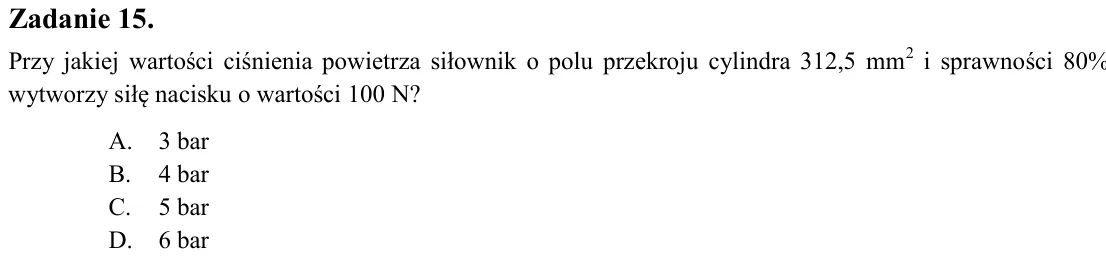
Zadanie 16. Tłoczysko siłownika jest wysuwane, gdy przesterowane są dwa zawory sterujące 1S1 i 1S2, a wsuwane, gdy jeden z nich powróci do pozycji spoczynkowej. Który z przedstawionych diagramów ilustruje ten sposób prac
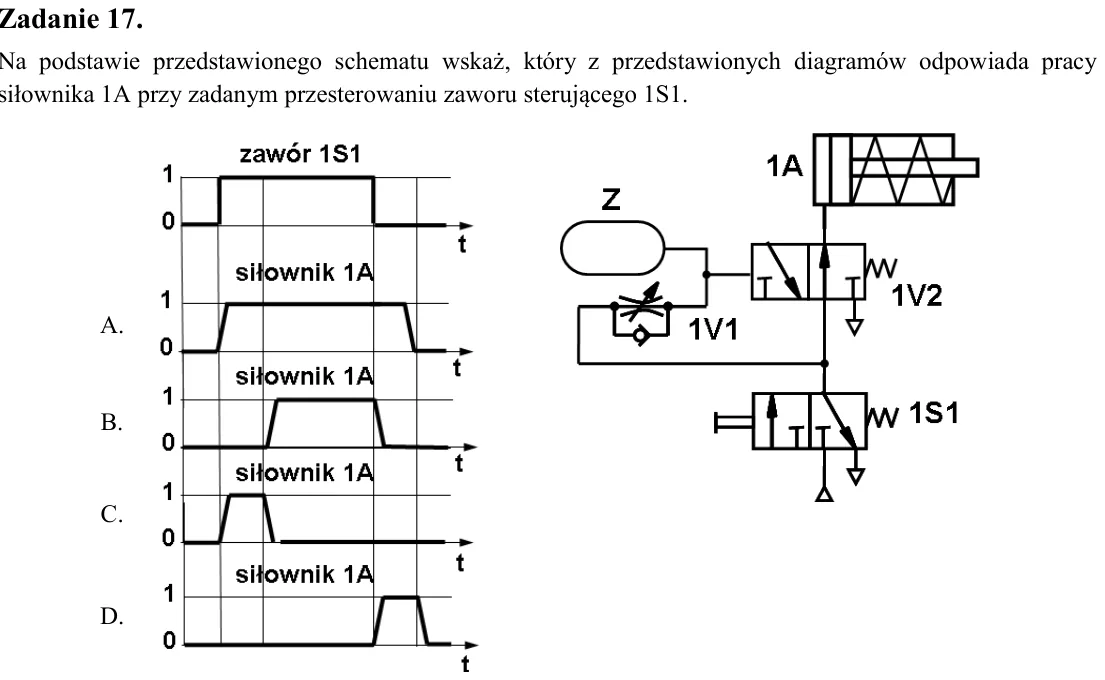
Zadanie 17. Na podstawie przedstawionego schematu wskaż, który z przedstawionych diagramów odpowiada pracy siłownika 1A przy zadanym przesterowaniu zaworu sterującego 1S1.
Zadanie 18. Który element zapewnienia pewne unieruchomienie nurnika pionowo usytuowanego siłownika w przypadku uszkodzenia hydraulicznego przewodu zasilającego? A. Zamek hydrauliczny. B. Hydrauliczny zawór różnicowy. C.
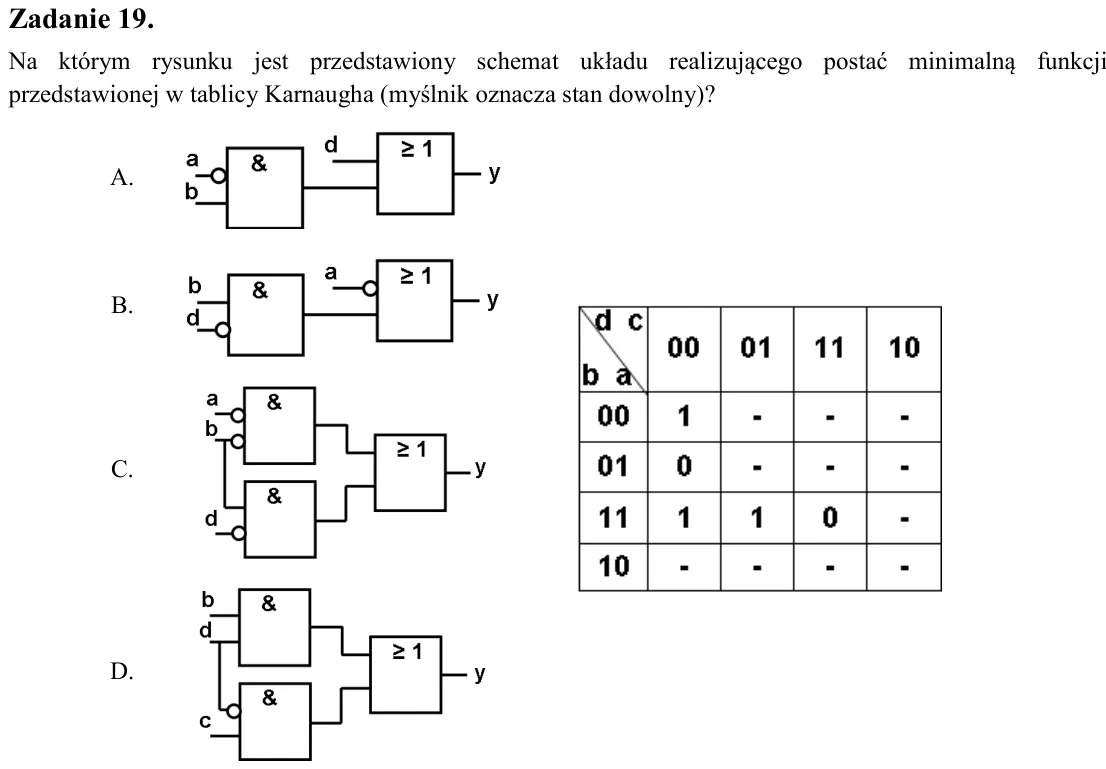
Zadanie 19. Na którym rysunku jest przedstawiony schemat układu realizującego postać minimalną funkcji przedstawionej w tablicy Karnaugha (myślnik oznacza stan dowolny)?
Zadanie 20. Oprogramowanie komputerowe nadzorujące przebieg procesu w systemach którego najważniejsze funkcje obejmują zbieranie, wizualizację i archiwizację danych oraz alarmowanie i sterowanie procesem, to oprogramowan
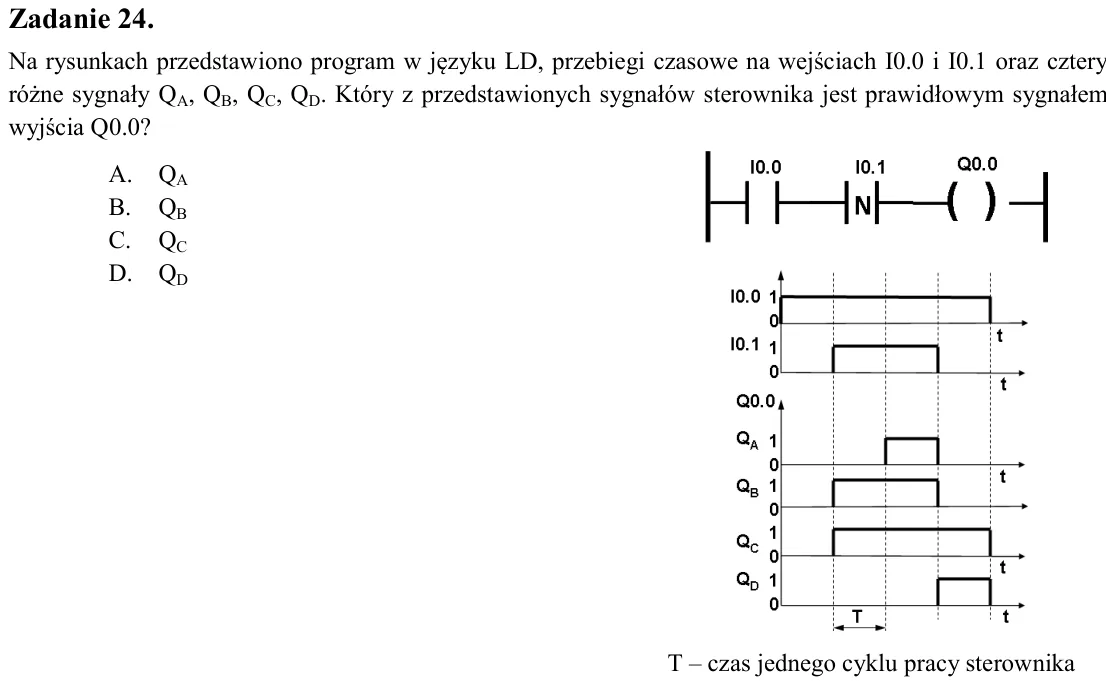
Zadanie 21. Który schemat jest zgodny z zasadami tworzenia algorytmów sterowania sekwencyjnego? A. B. C. D. A. B. C. D.
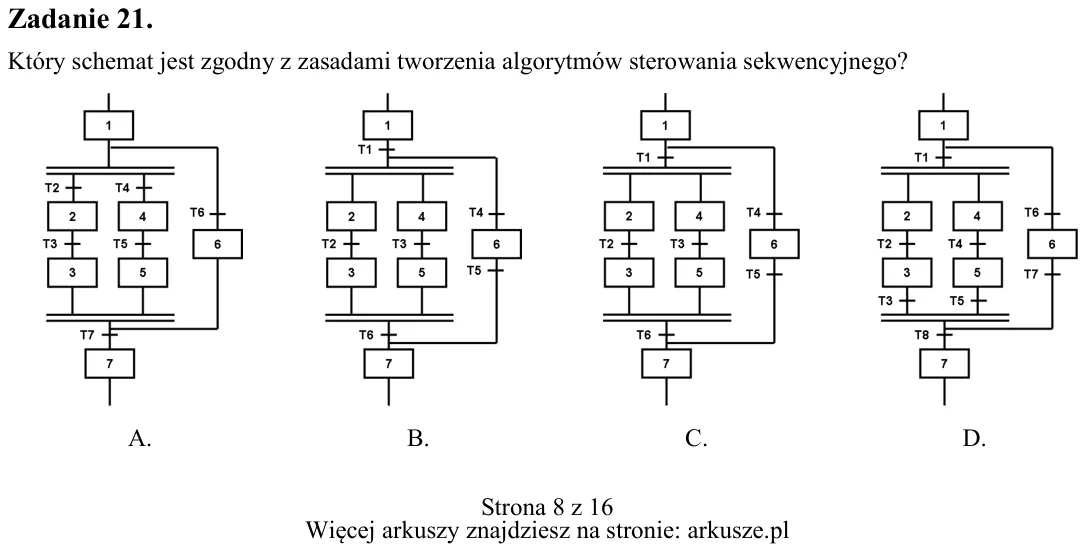
Zadanie 22. Który z przedstawionych fragmentów programów w języku LD jest napisany prawidłowo?
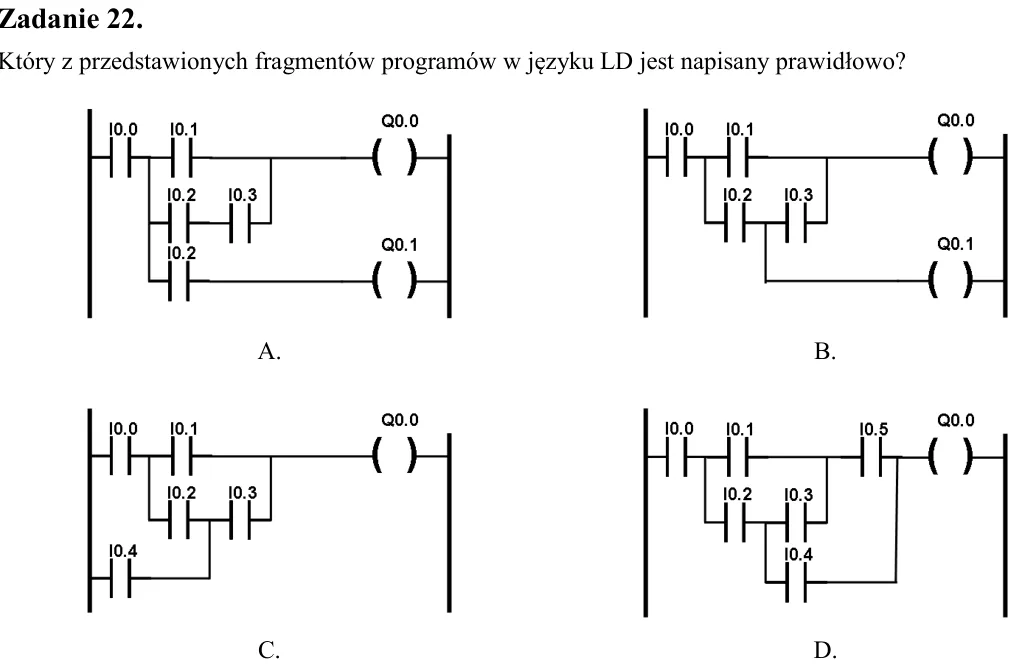
Zadanie 23. Który z programów napisanych w języku IL jest równoważny programowi napisanemu w języku LD? A. B. C. D. LD I0.0 AND( I0.1 OR( I0.2 AND I0.3 OR I0.4 AND I0.5 ) ) ST Q0.0 LD I0.0 AND( I0.1 OR I0.2 AND( I0.3 ) )
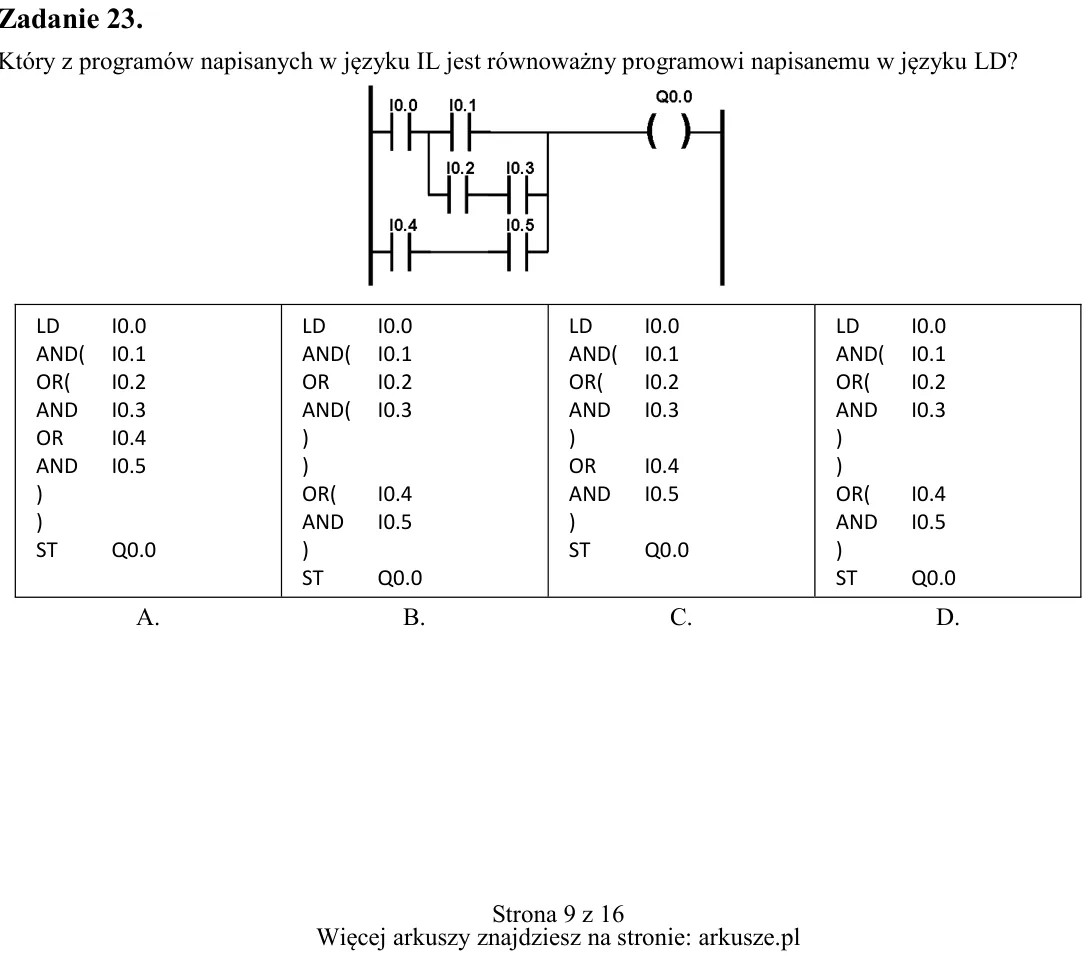
Zadanie 24. Na rysunkach przedstawiono program w języku LD, przebiegi czasowe na wejściach I0.0 i I0.1 oraz cztery różne sygnały QA, QB, QC, QD. Który z przedstawionych sygnałów sterownika jest prawidłowym sygnałem wyjśc
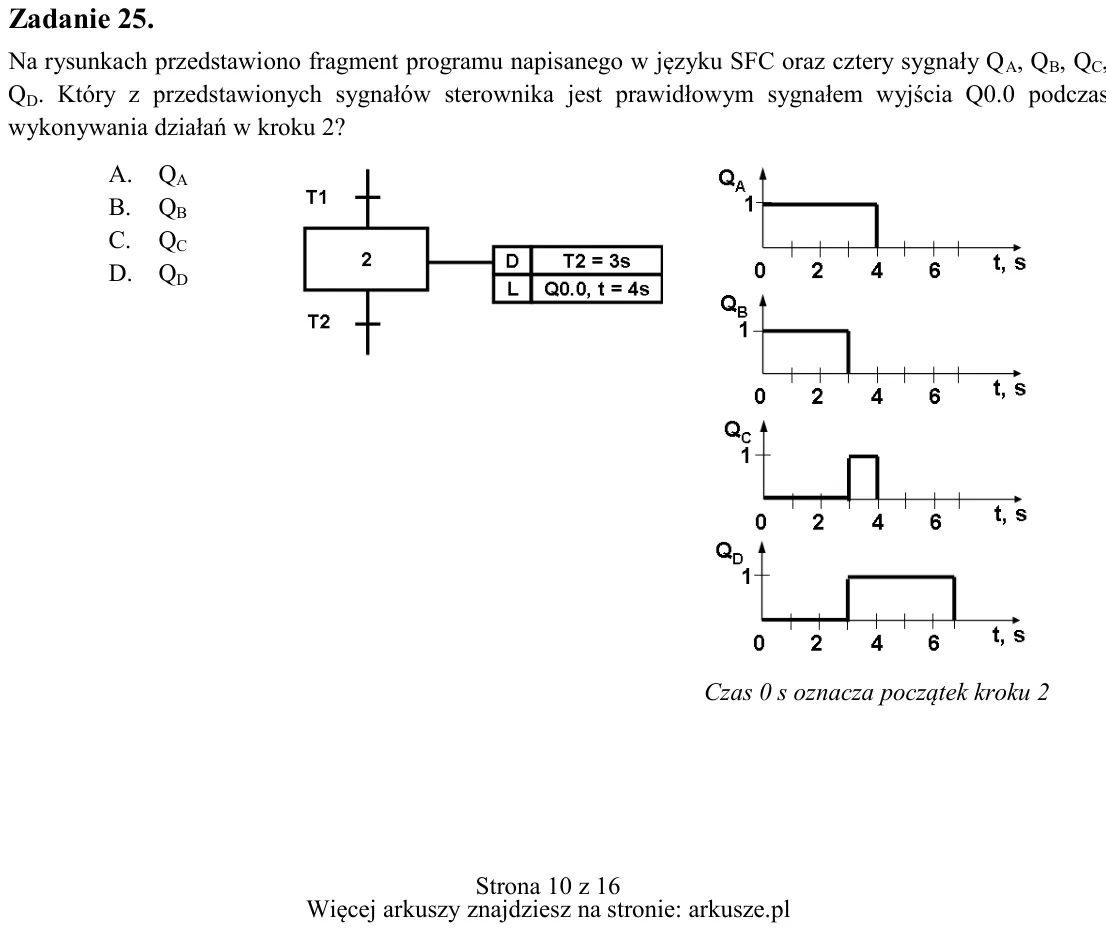
Zadanie 25. Na rysunkach przedstawiono fragment programu napisanego w języku SFC oraz cztery sygnały QA, QB, QC, QD. Który z przedstawionych sygnałów sterownika jest prawidłowym sygnałem wyjścia Q0.0 podczas wykonywania
Zadanie 26. Który program napisany w języku LD odpowiada programowi napisanemu w języku IL?
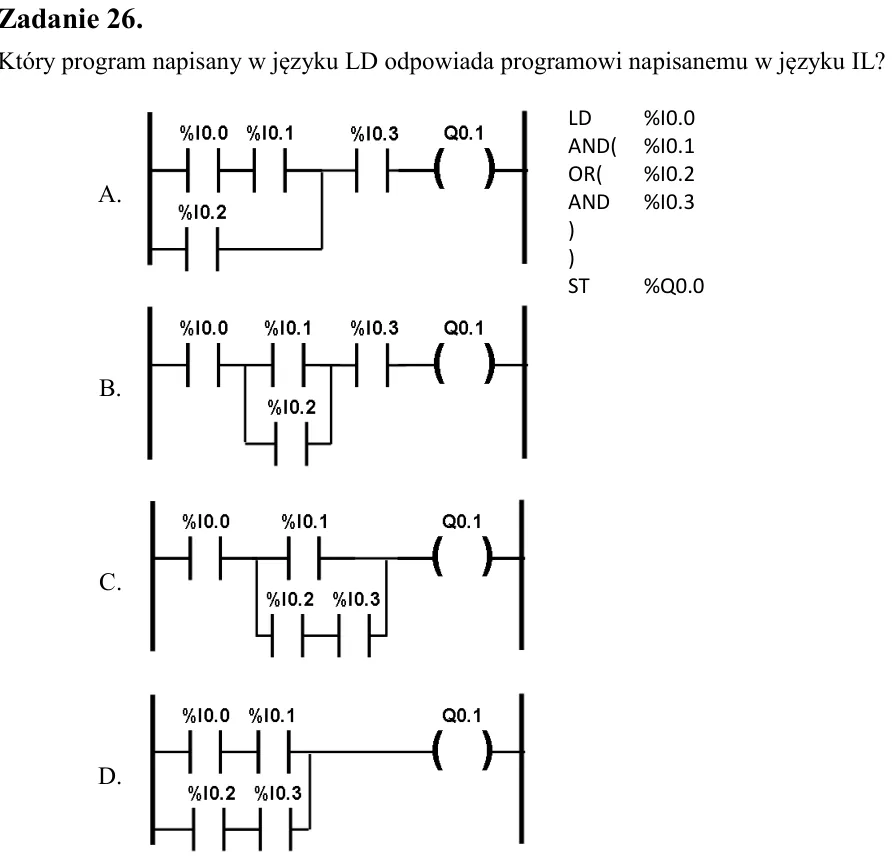
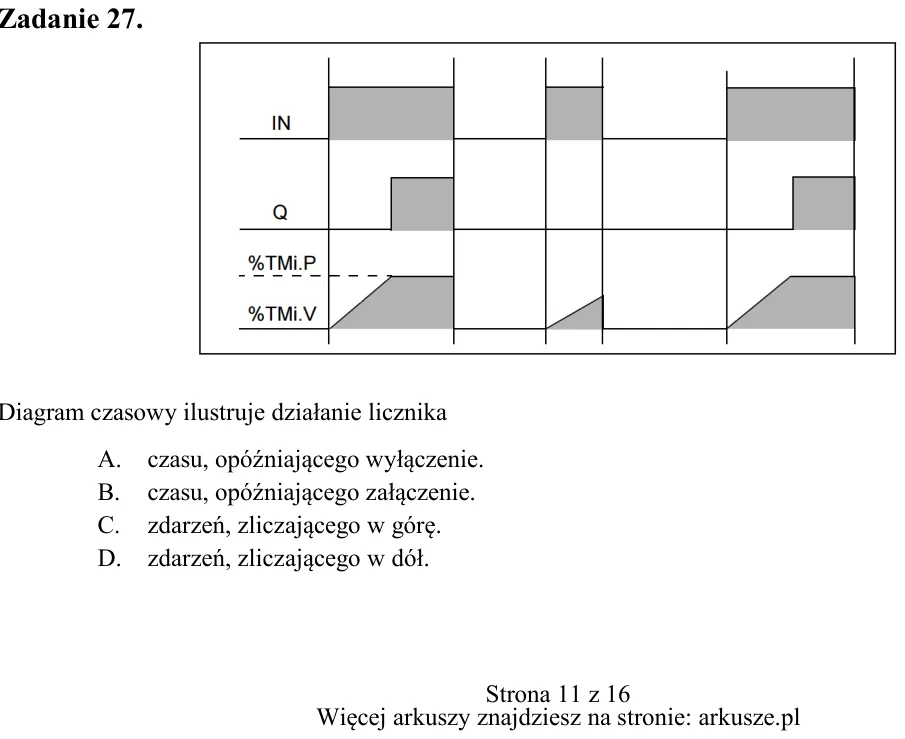
Zadanie 27. Diagram czasowy ilustruje działanie licznika A. czasu, opóźniającego wyłączenie. B. czasu, opóźniającego załączenie. C. zdarzeń, zliczającego w górę. D. zdarzeń, zliczającego w dół. A. LD %I0.0 AND( %I0.1 OR(
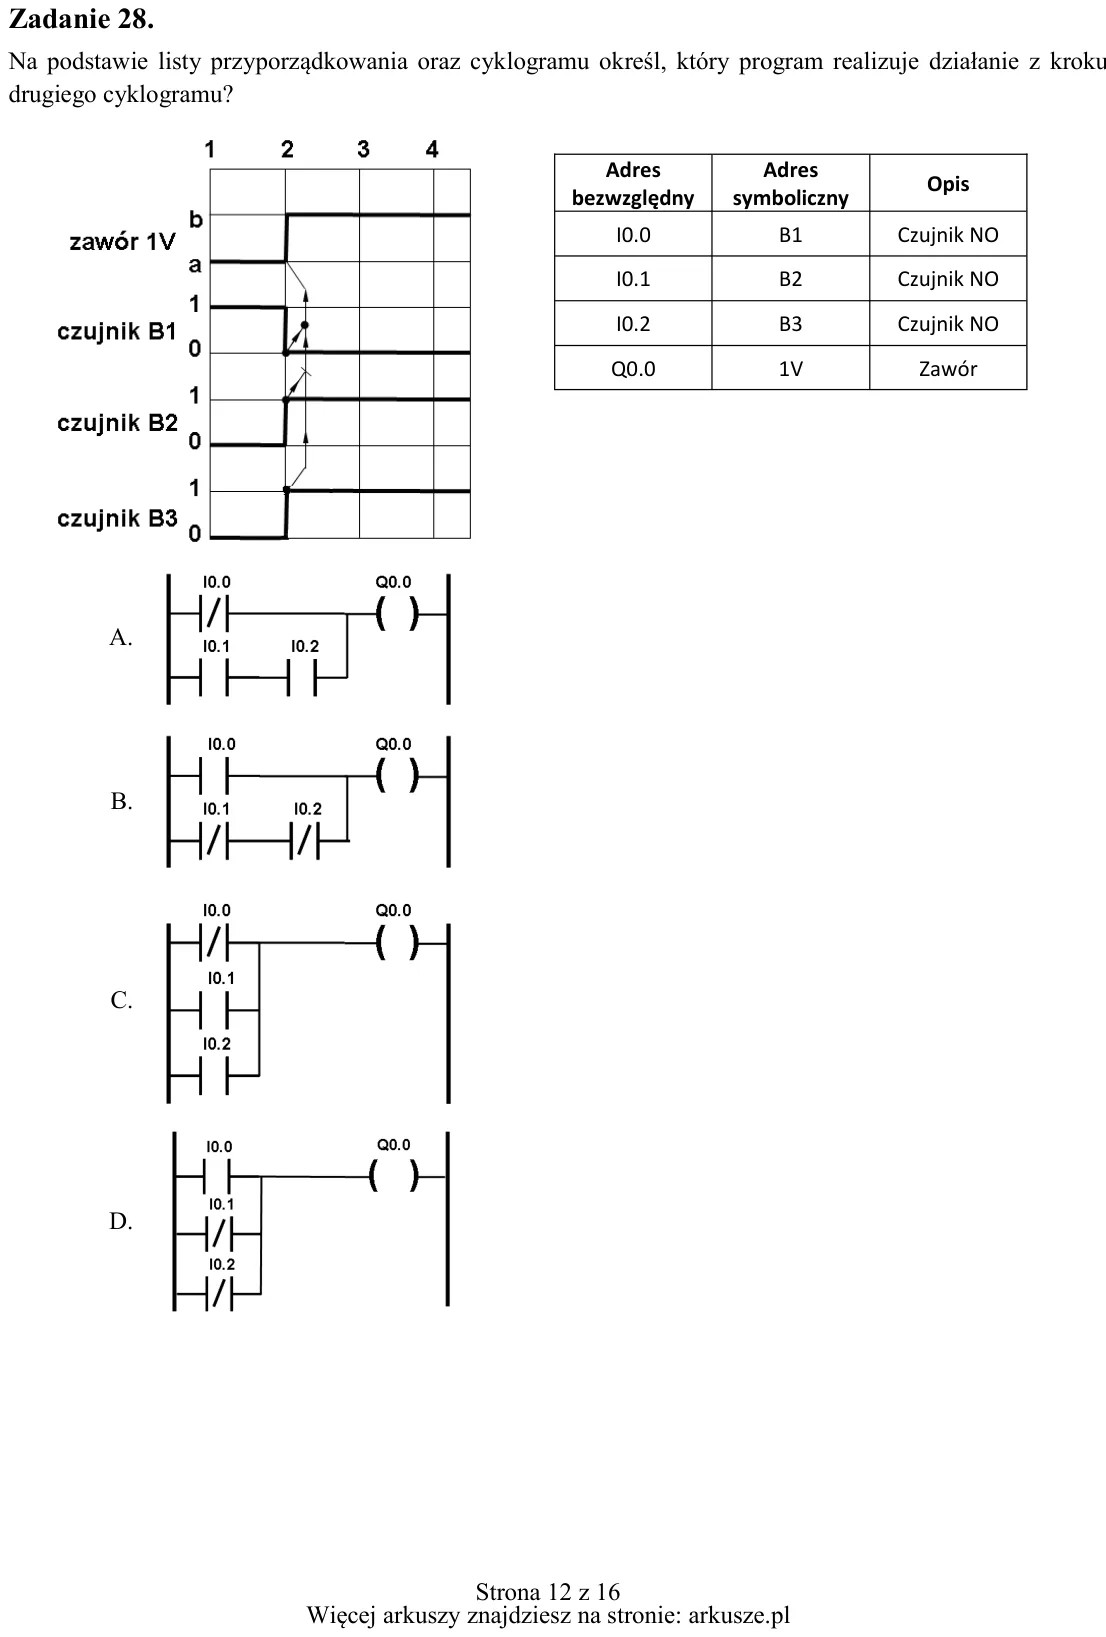
Zadanie 28. Na podstawie listy przyporządkowania oraz cyklogramu określ, który program realizuje działanie z kroku drugiego cyklogramu? A. B. C. D. Adres bezwzględny Adres symboliczny Opis I0.0 B1 Czujnik NO I0.1 B2 Czuj
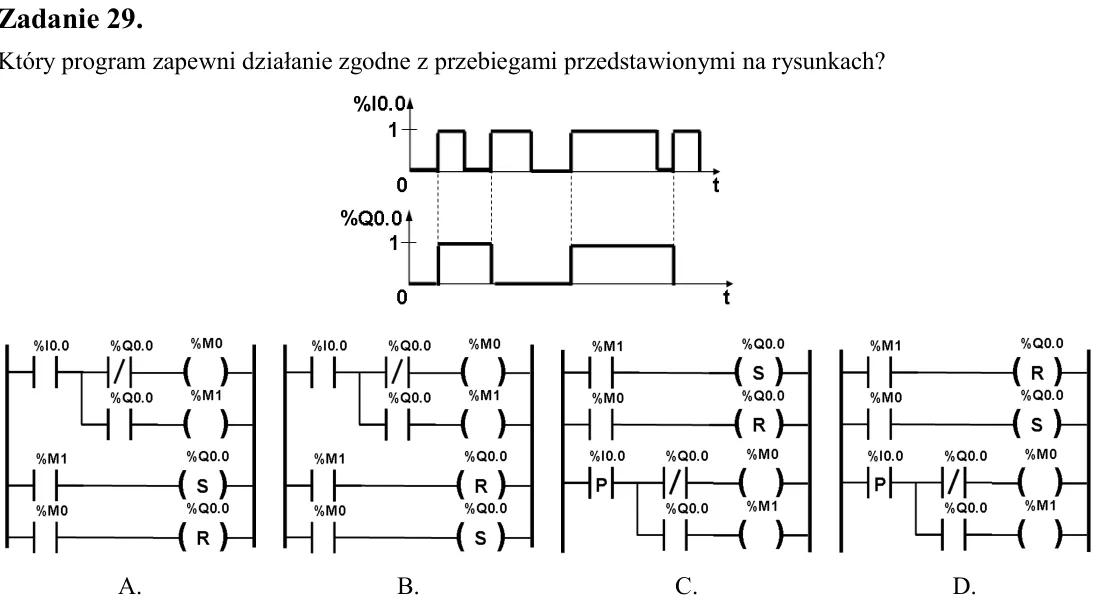
Zadanie 29. Który program zapewni działanie zgodne z przebiegami przedstawionymi na rysunkach?
Zadanie 30. Jaki proces należy przeprowadzić po edycji programu bezpośrednio przed zapisem do sterownika PLC? A. Kompresję. B. Kompilację. C. Komparację. D. Kompensację.
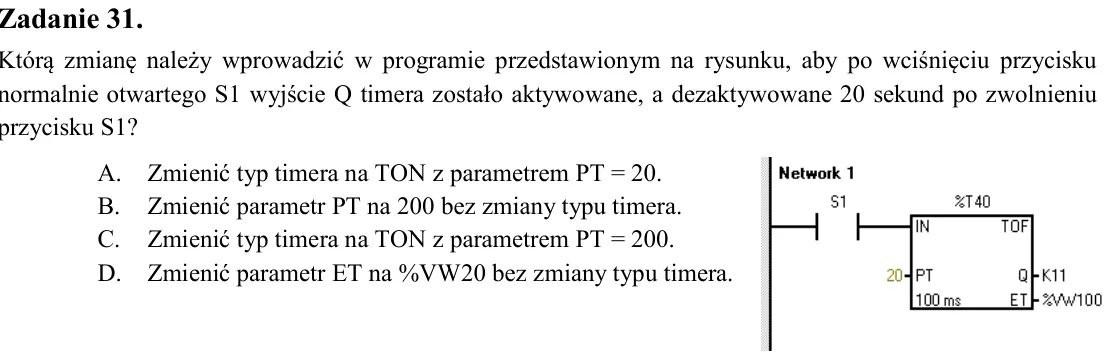
Zadanie 31. Którą zmianę należy wprowadzić w programie przedstawionym na rysunku, aby po wciśnięciu przycisku normalnie otwartego S1 wyjście Q timera zostało aktywowane, a dezaktywowane 20 sekund po zwolnieniu przycisku
Zadanie 32. Którym programem należy się posłużyć w celu zlokalizowania instrukcji, która powoduje błędne działanie programu? A. Asemblerem. B. Debuggerem. C. Kompilatorem. D. Deasemblerem. A. B. C. D. % %
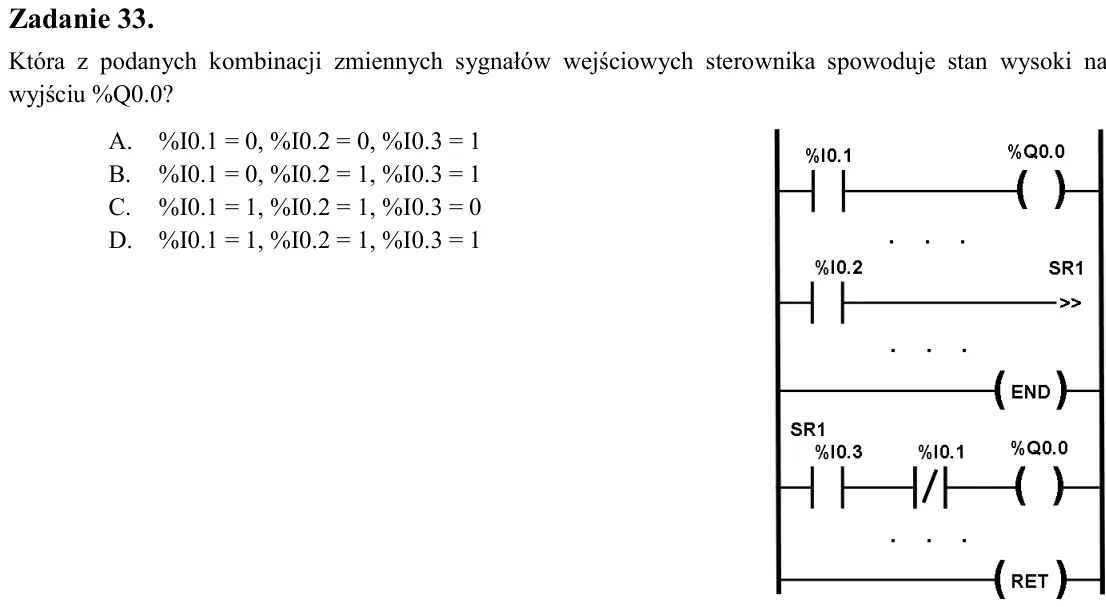
Zadanie 33. Która z podanych kombinacji zmiennych sygnałów wejściowych sterownika spowoduje stan wysoki na wyjściu %Q0.0? A. %I0.1 = 0, %I0.2 = 0, %I0.3 = 1 B. %I0.1 = 0, %I0.2 = 1, %I0.3 = 1 C. %I0.1 = 1, %I0.2 = 1, %I0
Zadanie 34. Który z opisanych sposobów jest wykorzystywany podczas wykonywania pierwszego testowania programu sporządzonego dla robota przemysłowego? A. Automatyczne odtwarzanie ruchów, z prędkością ruchu ustawioną na 20
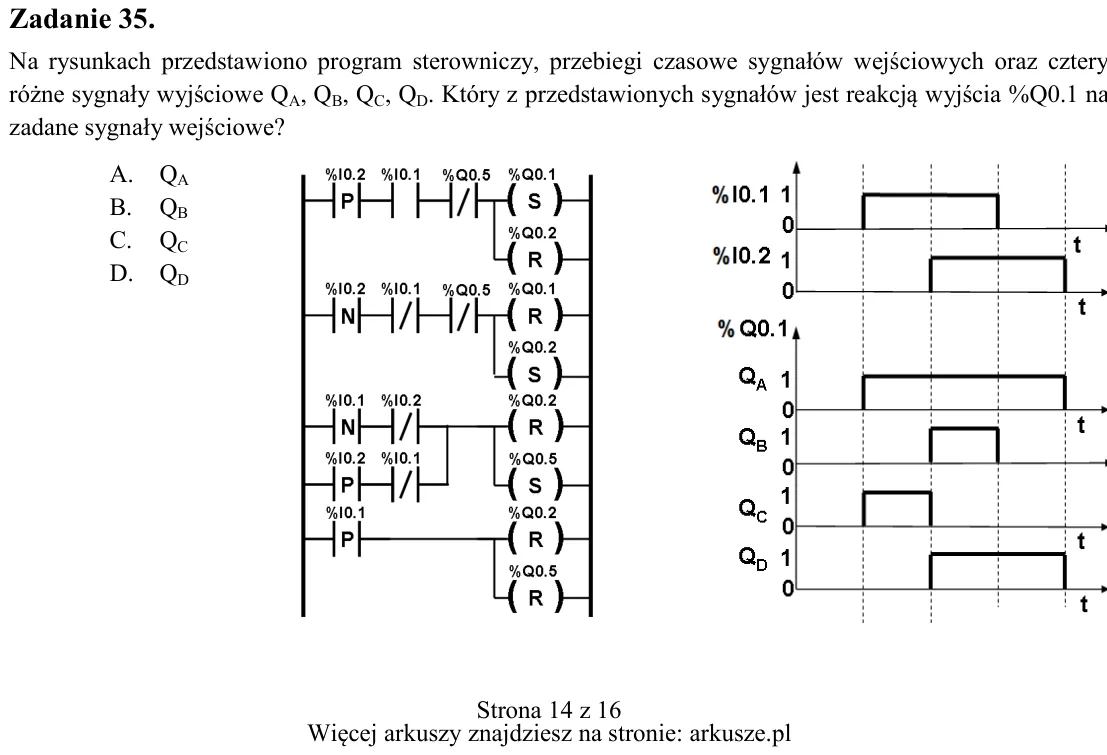
Zadanie 35. Na rysunkach przedstawiono program sterowniczy, przebiegi czasowe sygnałów wejściowych oraz cztery różne sygnały wyjściowe QA, QB, QC, QD. Który z przedstawionych sygnałów jest reakcją wyjścia %Q0.1 na zadane
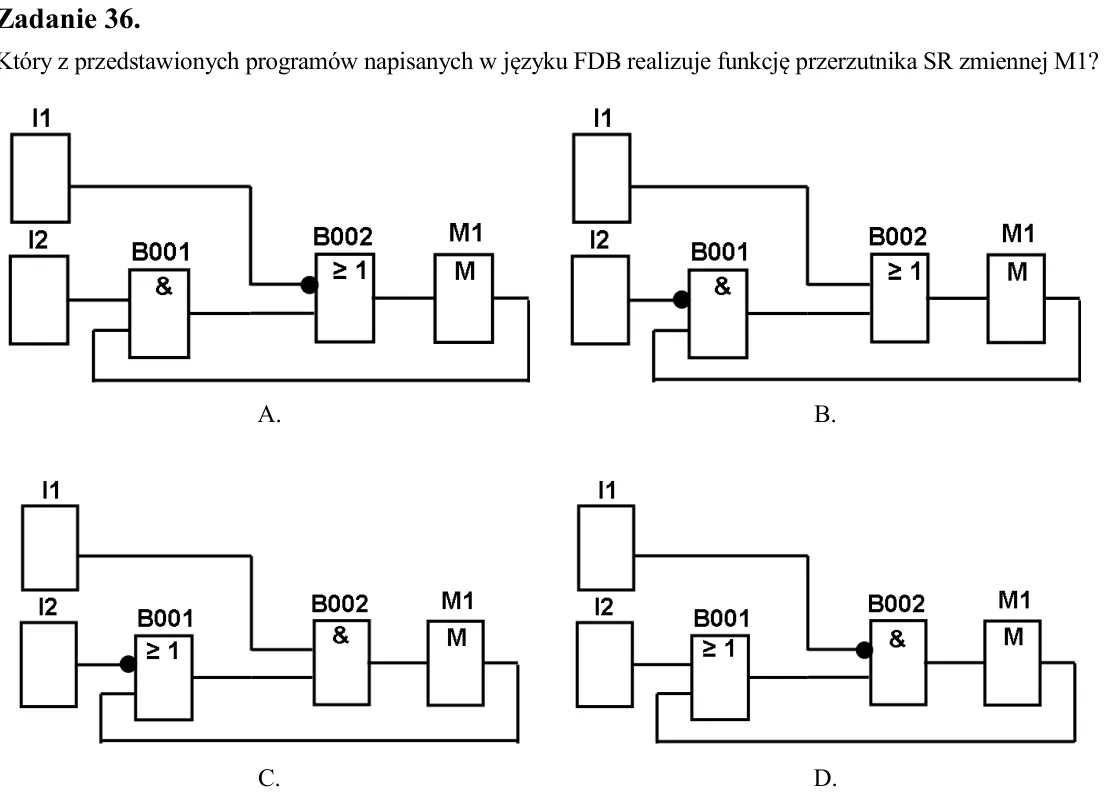
Zadanie 36. Który z przedstawionych programów napisanych w języku FDB realizuje funkcję przerzutnika SR zmiennej M1?
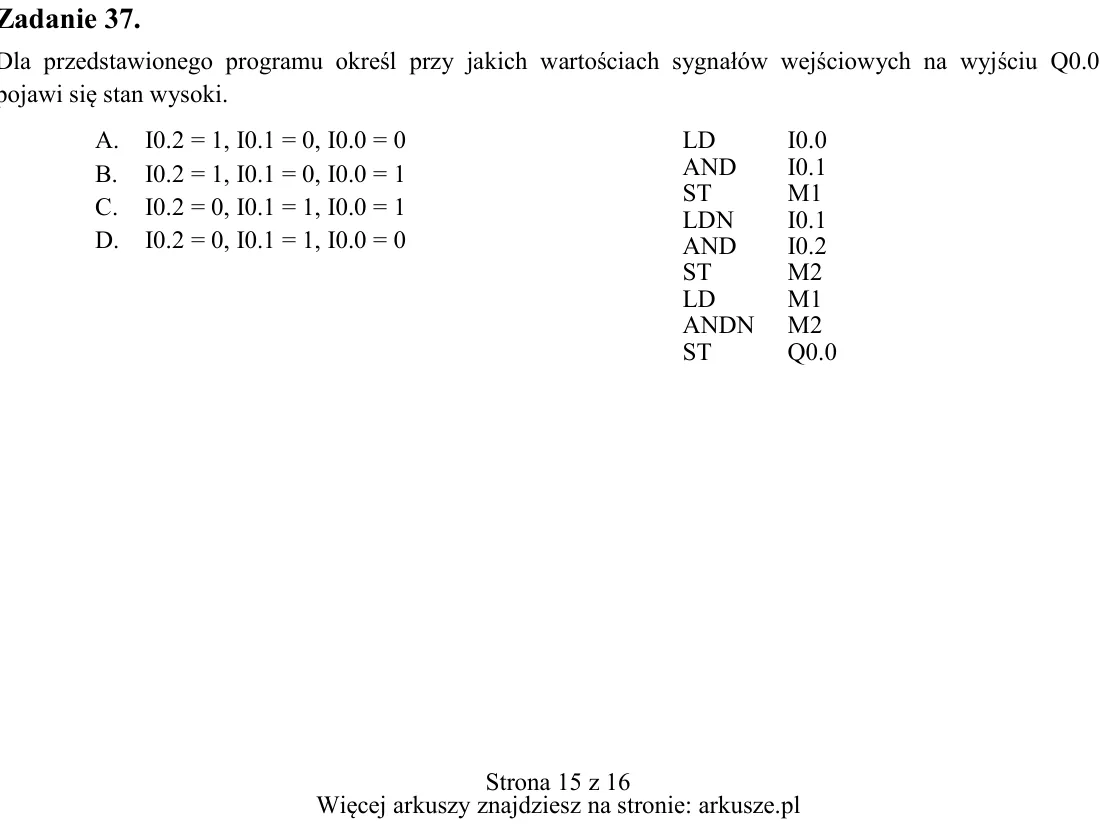
Zadanie 37. Dla przedstawionego programu określ przy jakich wartościach sygnałów wejściowych na wyjściu Q0.0 pojawi się stan wysoki. A. I0.2 = 1, I0.1 = 0, I0.0 = 0 B. I0.2 = 1, I0.1 = 0, I0.0 = 1 C. I0.2 = 0, I0.1 = 1,
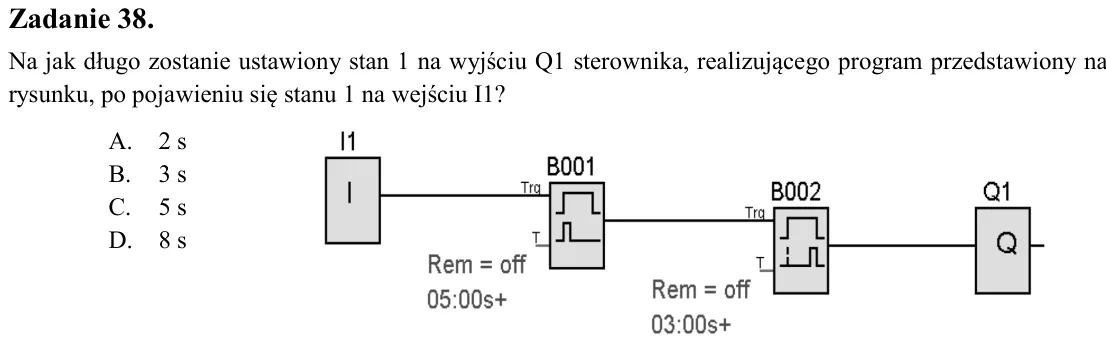
Zadanie 38. Na jak długo zostanie ustawiony stan 1 na wyjściu Q1 sterownika, realizującego program przedstawiony na rysunku, po pojawieniu się stanu 1 na wejściu I1? A. 2 s B. 3 s C. 5 s D. 8 s
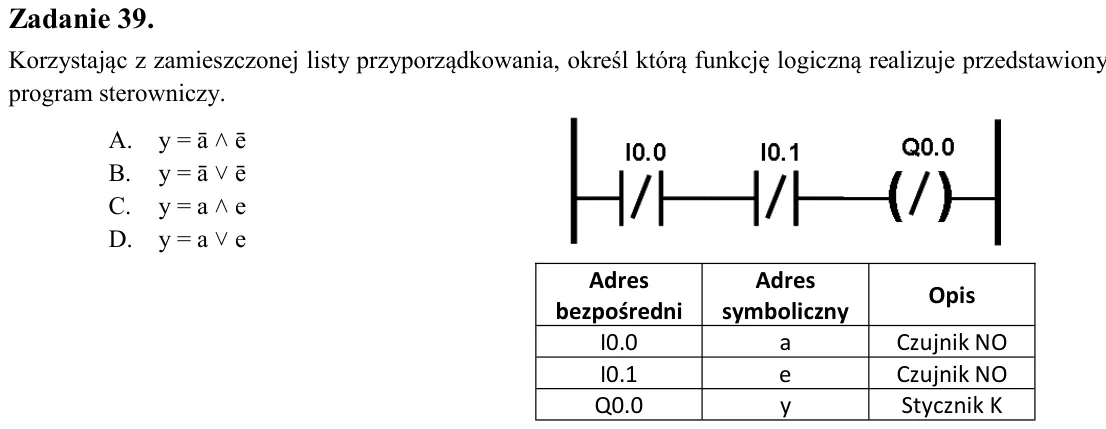
Zadanie 39. Korzystając z zamieszczonej listy przyporządkowania, określ którą funkcję logiczną realizuje przedstawiony program sterowniczy. A. y = ā ˄ ē B. y = ā ˅ ē C. y = a ˄ e D. y = a ˅ e
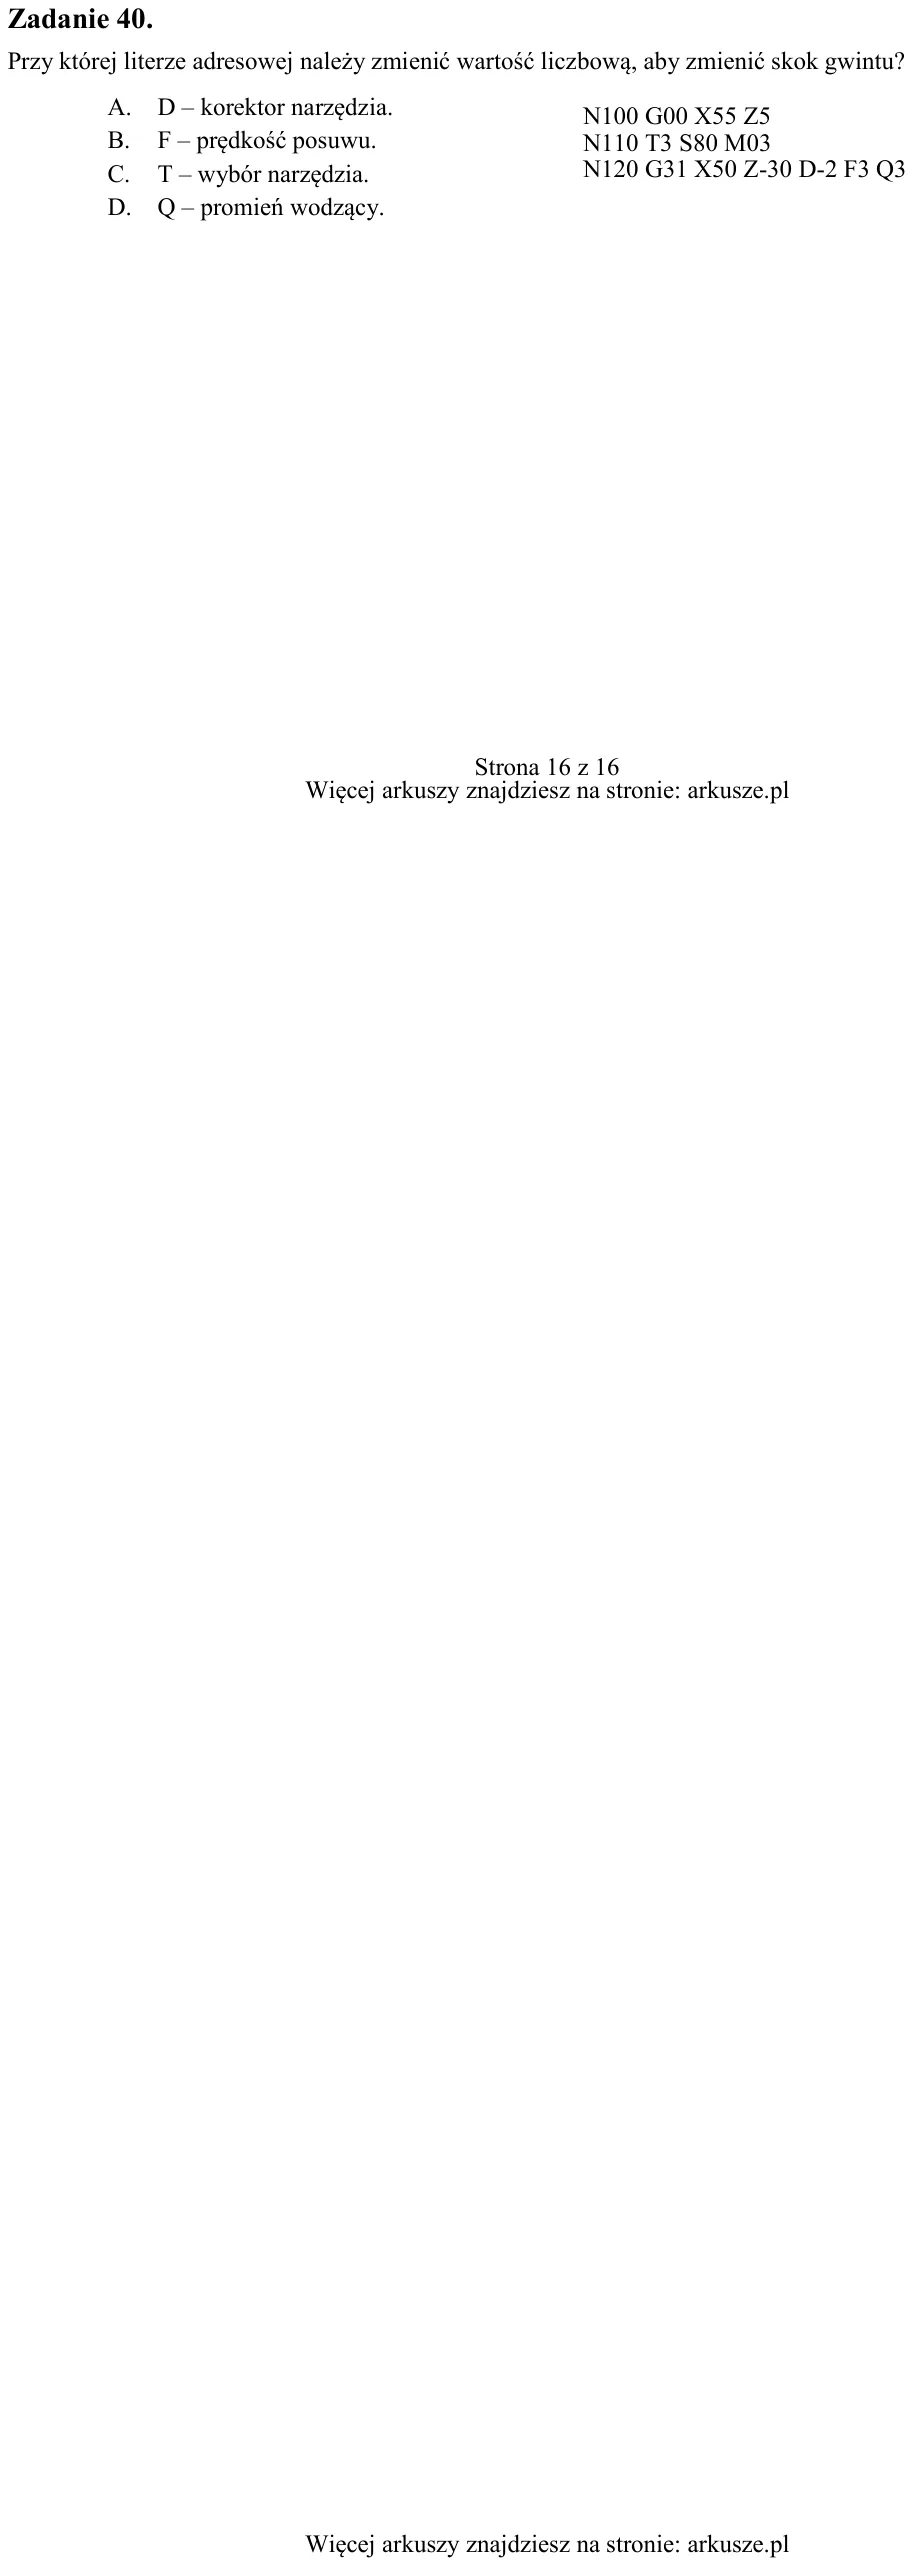
Zadanie 40. Przy której literze adresowej należy zmienić wartość liczbową, aby zmienić skok gwintu? A. D - korektor narzędzia. B. F - prędkość posuwu. C. T - wybór narzędzia. D. Q - promień wodzący. Adres bezpośredni Adr
Ostatnia aktualizacja danych: 2026-09-15