E19 · Egzamin zawodowy · czerwiec 2019
oryginalny arkusz — cały PDF →
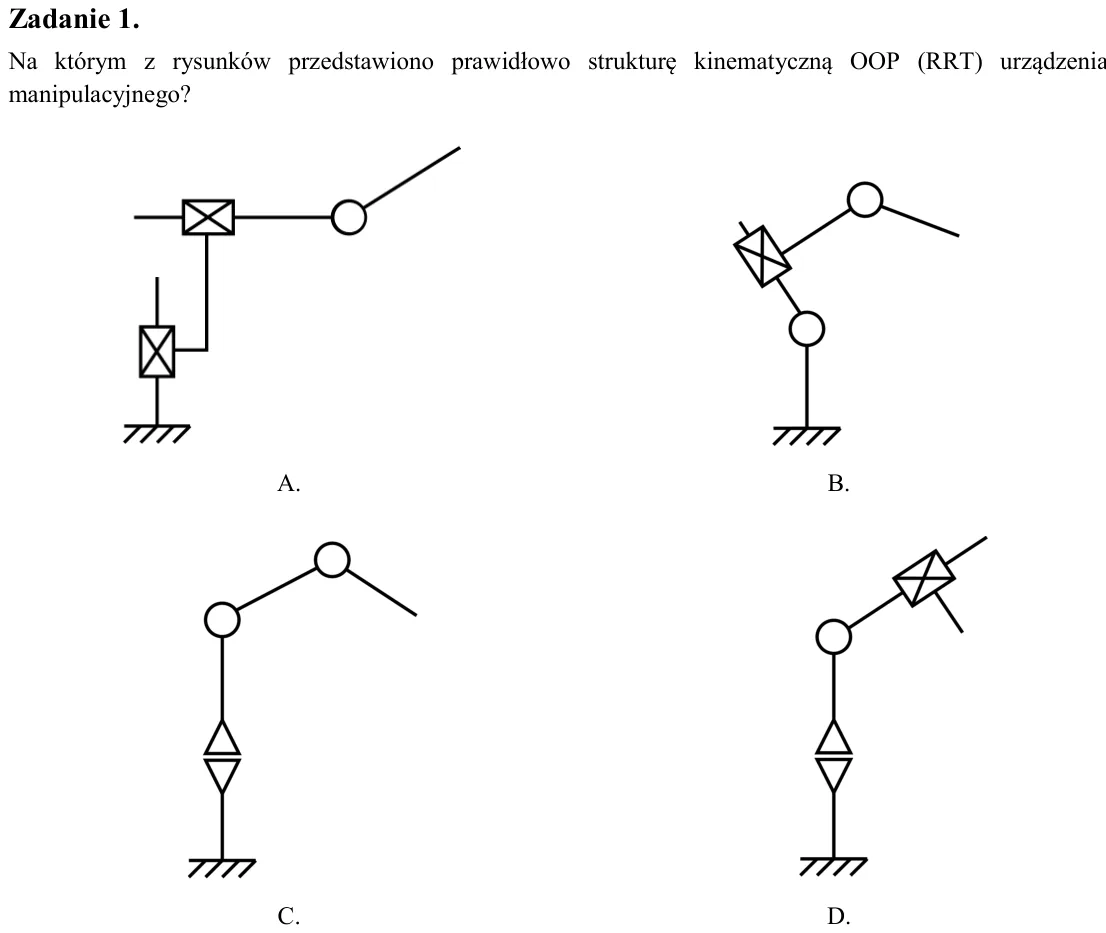
Zadanie 1. Na którym z rysunków przedstawiono prawidłowo strukturę kinematyczną OOP (RRT) urządzenia manipulacyjnego?
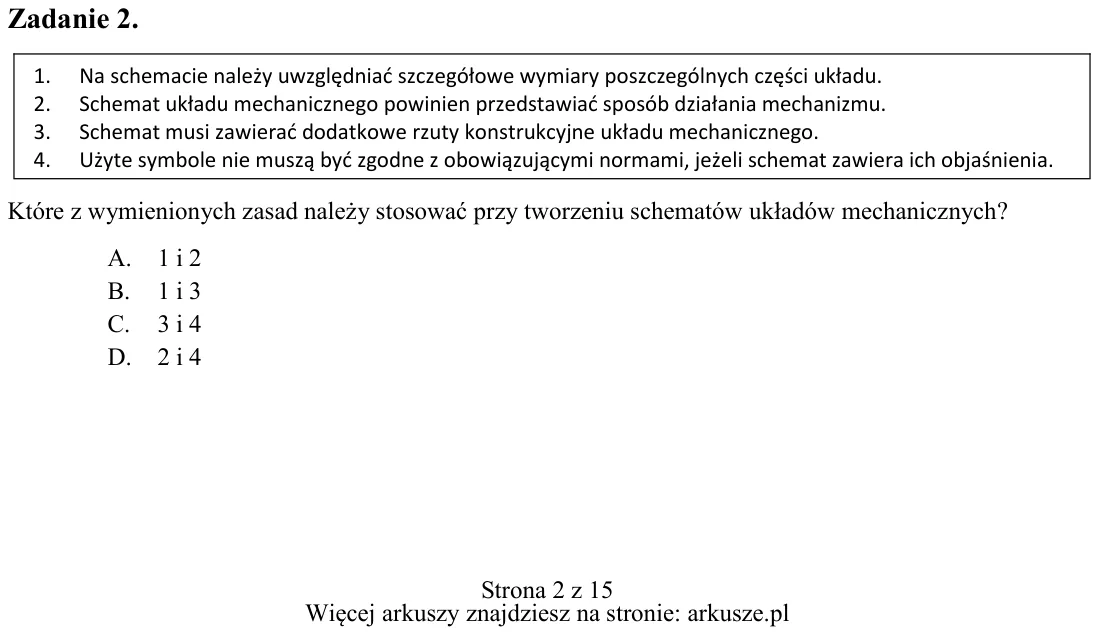
Zadanie 2. Które z wymienionych zasad należy stosować przy tworzeniu schematów układów mechanicznych? A. 1 i 2 B. 1 i 3 C. 3 i 4 D. 2 i 4 A. B. C. D. 1. Na schemacie należy uwzględniać szczegółowe wymiary poszczególnych
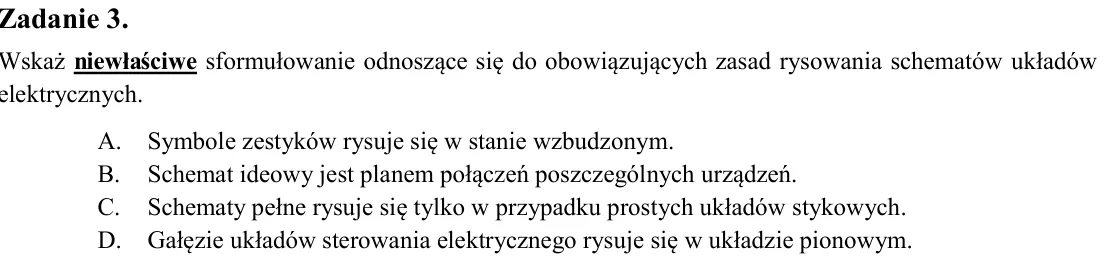
Zadanie 3. Wskaż niewłaściwe sformułowanie odnoszące się do obowiązujących zasad rysowania schematów układów elektrycznych. A. Symbole zestyków rysuje się w stanie wzbudzonym. B. Schemat ideowy jest planem połączeń poszc
Zadanie 4. Który z rysunków przedstawia prawidłowo narysowany i opisany symbol graficzny przełącznika z zestykiem NC, przełączanym przez przekręcenie?
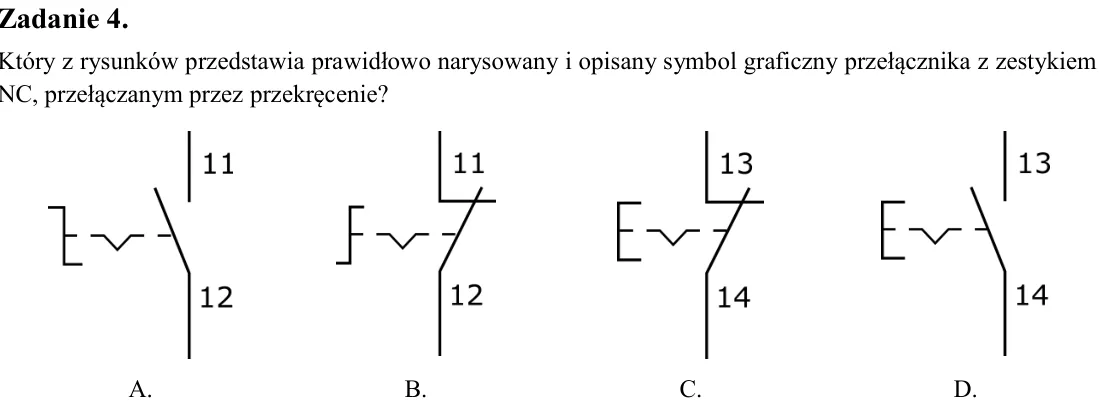
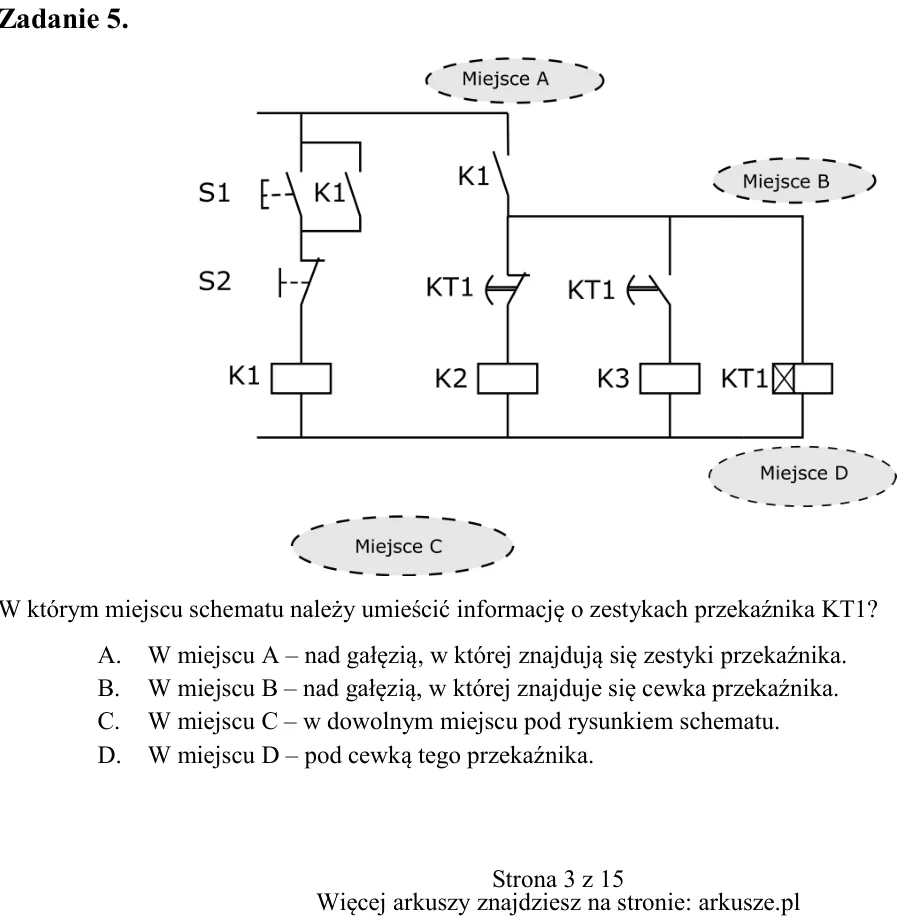
Zadanie 5. W którym miejscu schematu należy umieścić informację o zestykach przekaźnika KT1? A. W miejscu A - nad gałęzią, w której znajdują się zestyki przekaźnika. B. W miejscu B - nad gałęzią, w której znajduje się ce
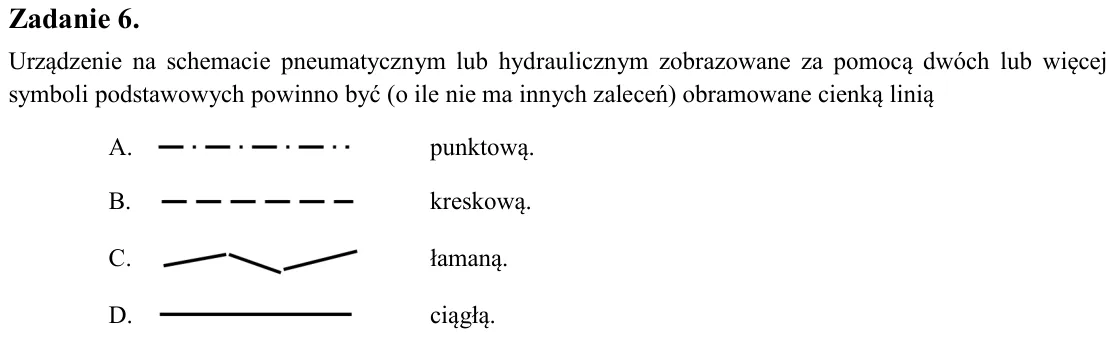
Zadanie 6. Urządzenie na schemacie pneumatycznym lub hydraulicznym zobrazowane za pomocą dwóch lub więcej symboli podstawowych powinno być (o ile nie ma innych zaleceń) obramowane cienką linią
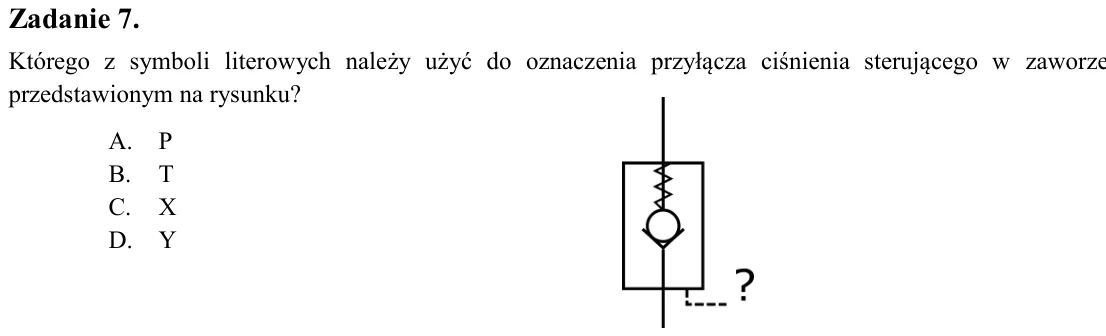
Zadanie 7. Którego z symboli literowych należy użyć do oznaczenia przyłącza ciśnienia sterującego w zaworze przedstawionym na rysunku? A. P B. T C. X D. Y
Zadanie 8. Której czynności projektowej nie można wykonać w oprogramowaniu typu CAM? A. Opracowania instrukcji (G-CODE) dla maszyn typu Rapid Prototyping. B. Symulowania obróbki obiektu w wirtualnym środowisku. C. Opraco
Zadanie 9. Połączenie kilku podsystemów linii produkcyjnej w celu scentralizowania sterowania i nadzoru nad całością wymaga przede wszystkim uwzględnienia w projekcie A. dodatkowych sterowników PLC pobierających informac
Zadanie 10. Zadaniem układu elektrohydraulicznego ma być precyzyjne osadzanie trzpieni w otworach konstrukcyjnych z możliwością regulacji głębokości osadzania. W tym celu należy w projekcie układu uwzględnić zastosowanie
Zadanie 11. Którą z niezbędnych cech funkcjonalnych powinien posiadać projektowany system sterowania układem nawrotnym silnika elektrycznego? A. Blokadę przed jednoczesnym załączeniem w obu kierunkach. B. Podtrzymanie ki
Zadanie 12. W urządzeniu mechatronicznym przewiduje się zastosowanie sieci polowej AS-i w wersji 2.0. Jaką maksymalną liczbę urządzeń podporządkowanych może obsłużyć jedno urządzenie nadrzędne (master)? A. 24 urządzenia.
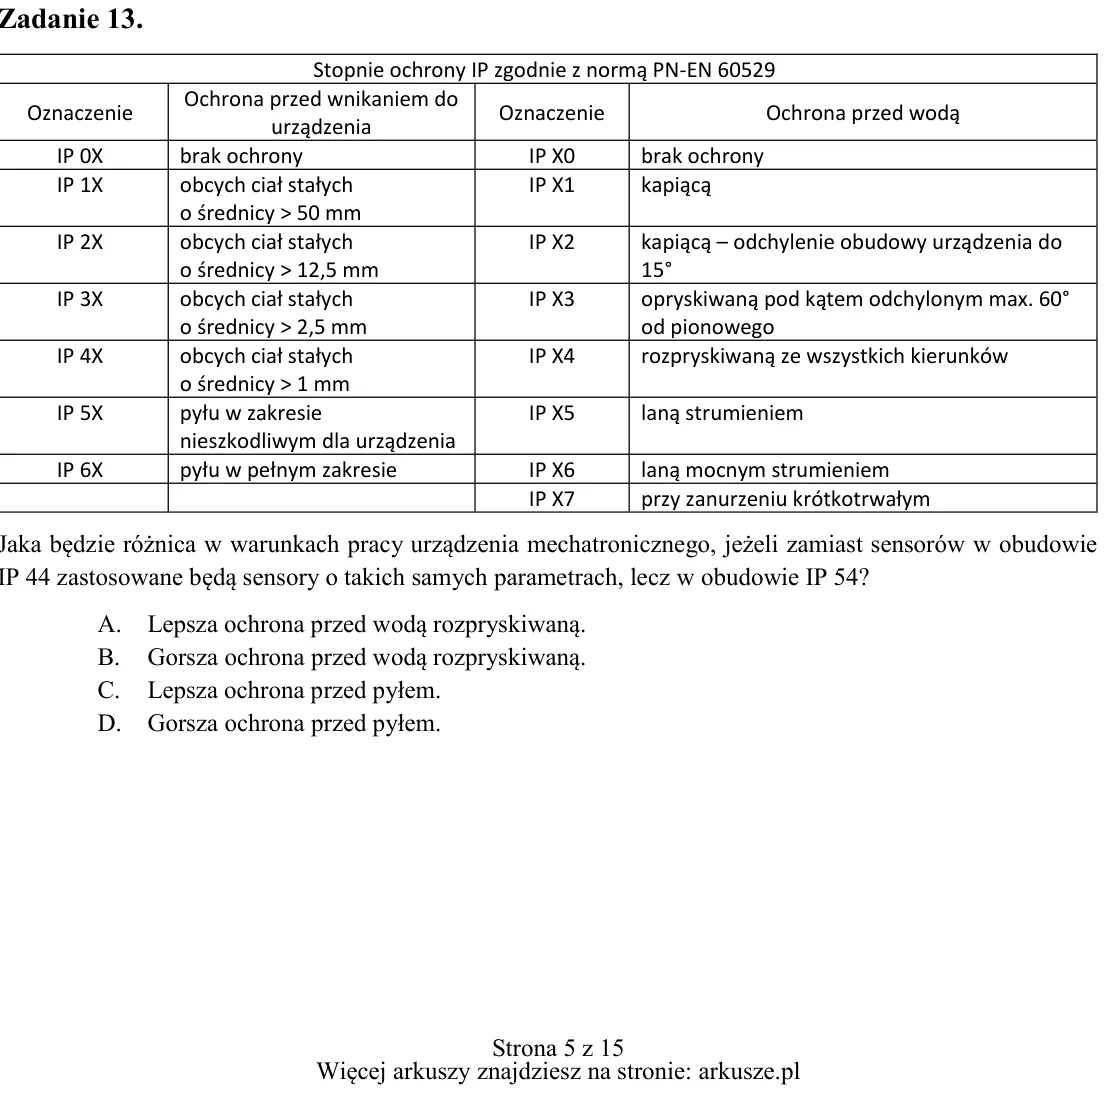
Zadanie 13. Jaka będzie różnica w warunkach pracy urządzenia mechatronicznego, jeżeli zamiast sensorów w obudowie IP 44 zastosowane będą sensory o takich samych parametrach, lecz w obudowie IP 54? A. Lepsza ochrona przed
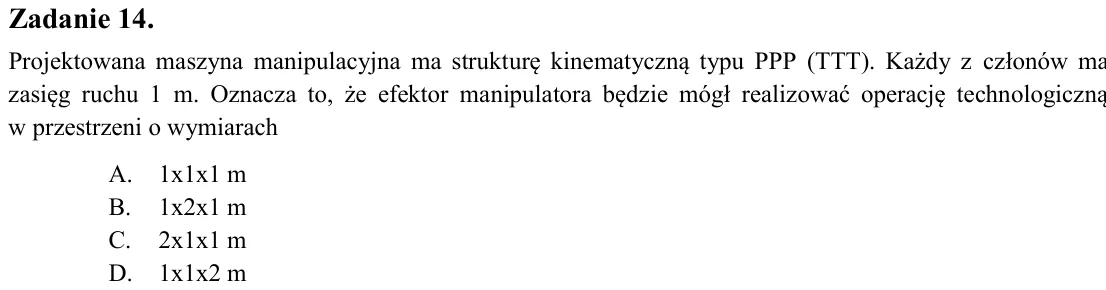
Zadanie 14. Projektowana maszyna manipulacyjna ma strukturę kinematyczną typu PPP (TTT). Każdy z członów ma zasięg ruchu 1 m. Oznacza to, że efektor manipulatora będzie mógł realizować operację technologiczną w przestrze
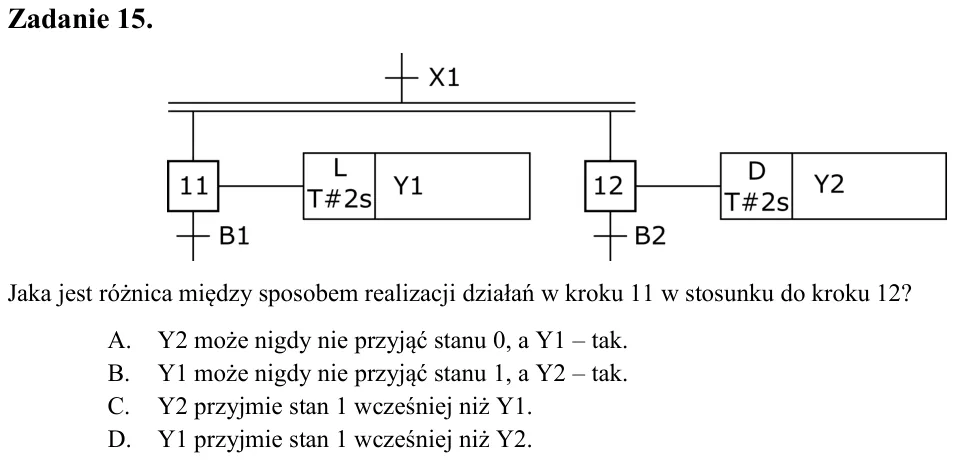
Zadanie 15. Jaka jest różnica między sposobem realizacji działań w kroku 11 w stosunku do kroku 12? A. Y2 może nigdy nie przyjąć stanu 0, a Y1 - tak. B. Y1 może nigdy nie przyjąć stanu 1, a Y2 - tak. C. Y2 przyjmie stan
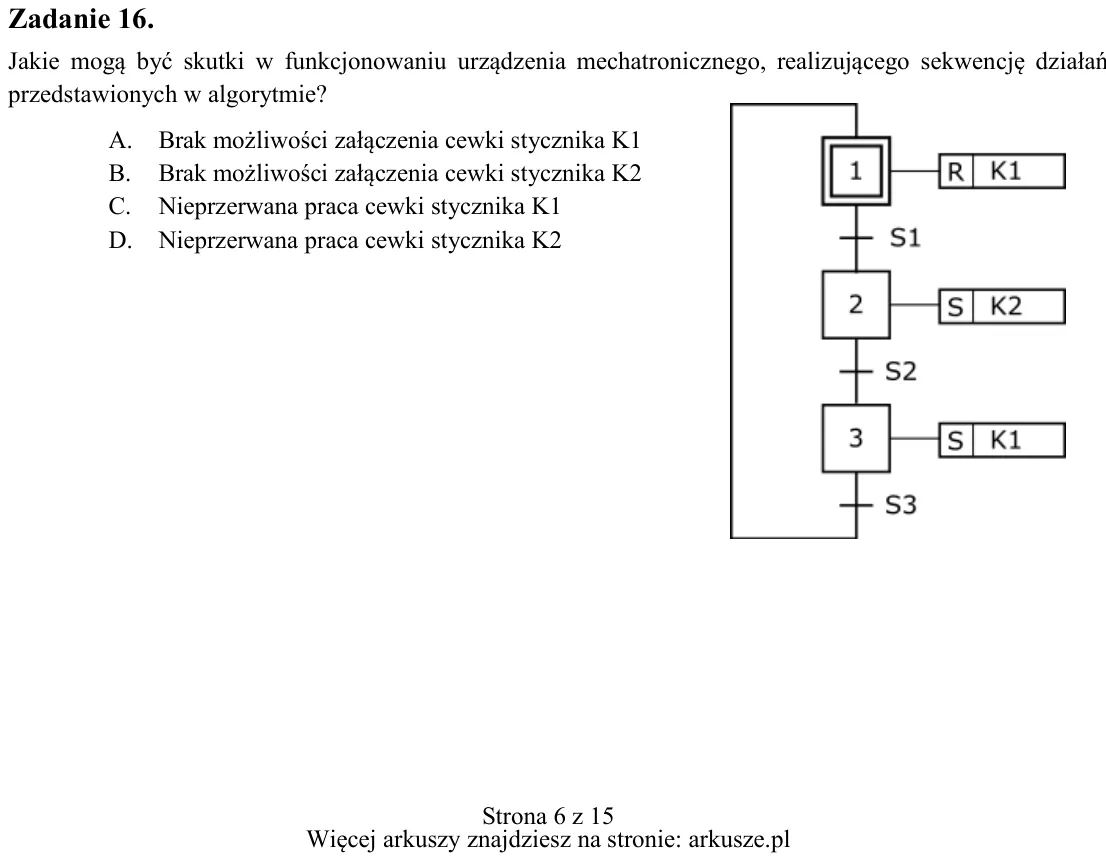
Zadanie 16. Jakie mogą być skutki w funkcjonowaniu urządzenia mechatronicznego, realizującego sekwencję działań przedstawionych w algorytmie? A. Brak możliwości załączenia cewki stycznika K1 B. Brak możliwości załączenia
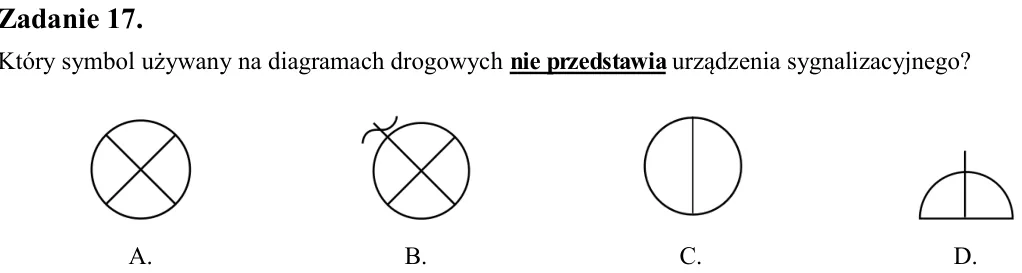
Zadanie 17. Który symbol używany na diagramach drogowych nie przedstawia urządzenia sygnalizacyjnego?
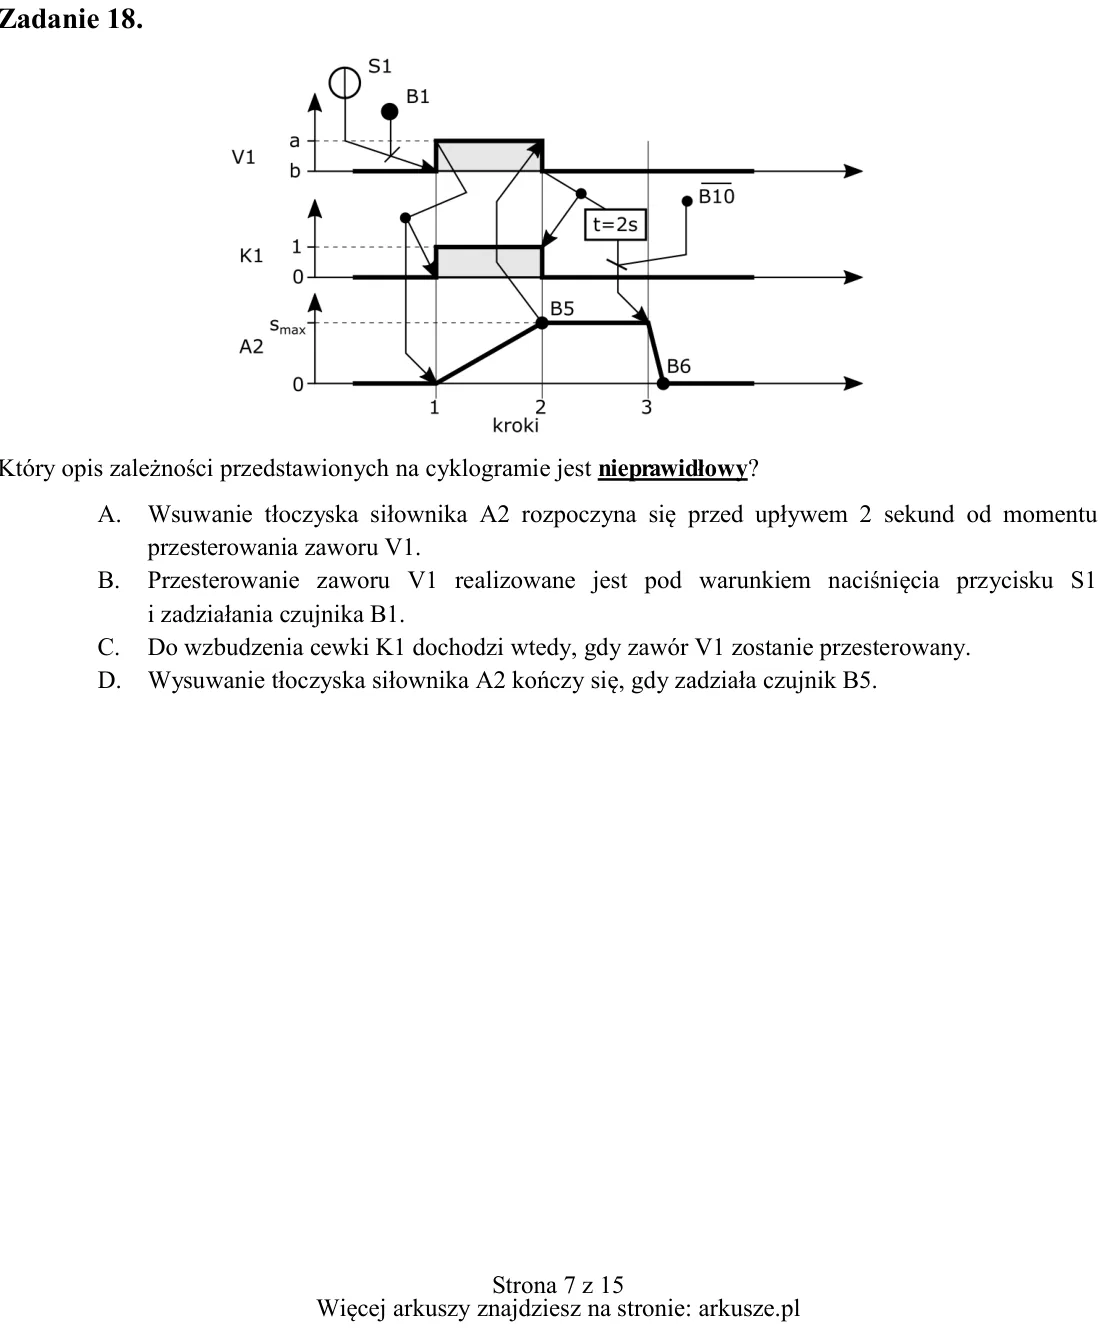
Zadanie 18. Który opis zależności przedstawionych na cyklogramie jest nieprawidłowy? A. Wsuwanie tłoczyska siłownika A2 rozpoczyna się przed upływem 2 sekund od momentu przesterowania zaworu V1. B. Przesterowanie zaworu
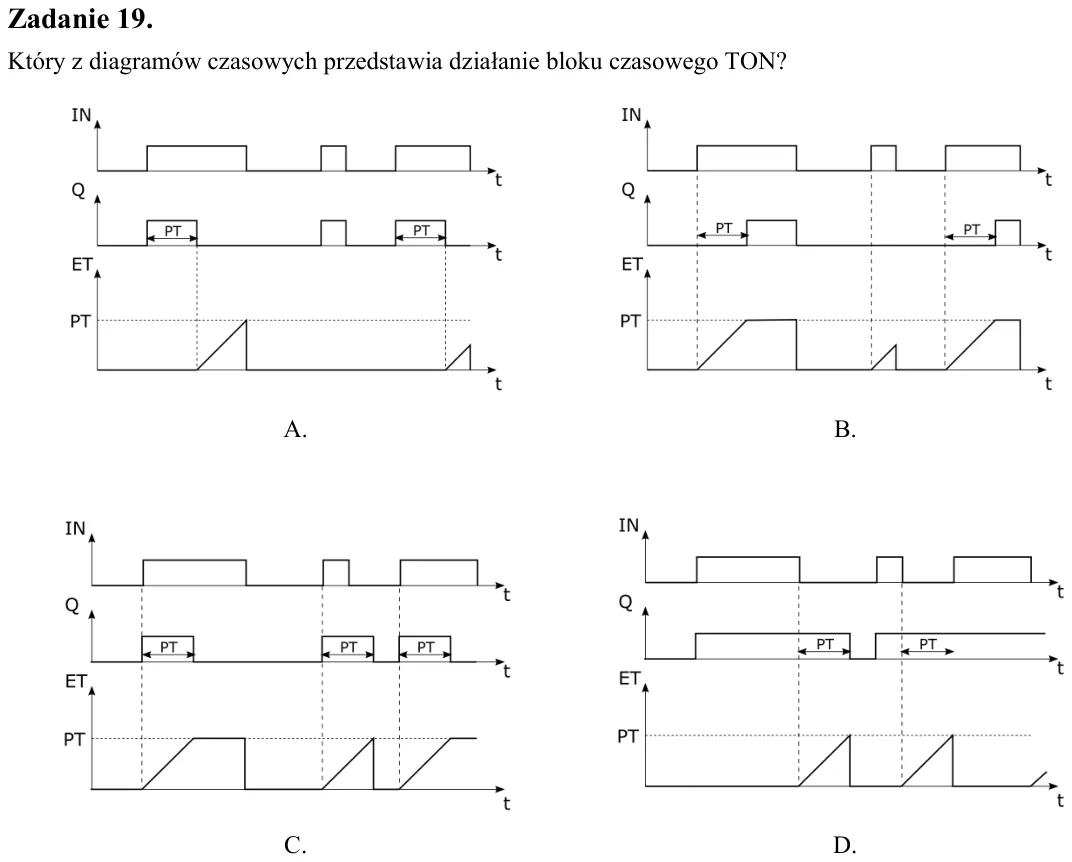
Zadanie 19. Który z diagramów czasowych przedstawia działanie bloku czasowego TON?
Zadanie 20. Jakie będą konsekwencje zastosowania napędu hydraulicznego w miejsce napędu pneumatycznego o takich samych wymiarach? A. Większe wartości realizowanych przemieszczeń. B. Mniejsza masa elementów wykonawczych.
Zadanie 21. Który z regulatorów zapewni układowi najszybsze ustalenie wartości regulowanej na poziomie wartości zadanej z zerowym uchybem, przy prawidłowo dobranych parametrach? A. P B. PI C. PD D. PID A. B. C. D.
Zadanie 22. Który z koniecznych warunków musi spełniać układ regulacji automatycznej, aby mógł działać w pełnym zakresie zmian wartości zadanej? A. Zerowy uchyb w stanie ustalonym. B. Minimalne przeregulowanie. C. Minima
Zadanie 23. Który z podsystemów informatycznych należy uwzględnić w projekcie urządzenia mechatronicznego w celu zapewnienia nadrzędnego sterowania i przetwarzania danych? A. CAD/CAM B. SCADA C. MES D. HMI
Zadanie 24. Według której zasady należy w układzie sterowania zaprojektować działanie, umożliwiające wyłączenie systemu mechatronicznego sterowanego przez sterownik PLC? A. Zasady przerwy roboczej - podanie stanu 0 na we
Zadanie 25. W celu szybkiej zmiany wymiarów projektowanego elementu w oprogramowaniu typu CAD należy zastosować technikę modelowania A. powierzchniowego. B. parametrycznego. C. bezpośredniego. D. bryłowego.
Zadanie 26. Która z podanych funkcji nie jest przydatna przy tworzeniu w programie sterowniczym PLC zależności przyczynowych uzależnionych od czasu? A. TOF B. TON C. RTC D. MOV
Zadanie 27. Wskaż prawidłowy sposób zaadresowania zmiennej 32-bitowej w obszarze pamięci markerów sterownika PLC. A. MW101 B. MD101 C. ID101 D. IB101
Zadanie 28. Którą z wymienionych zależności logicznych należy uwzględnić w programie sterowniczym, aby możliwe było każdorazowe zasygnalizowanie zadziałania tylko jednego z trzech sensorów podłączonych do kolejnych wejść
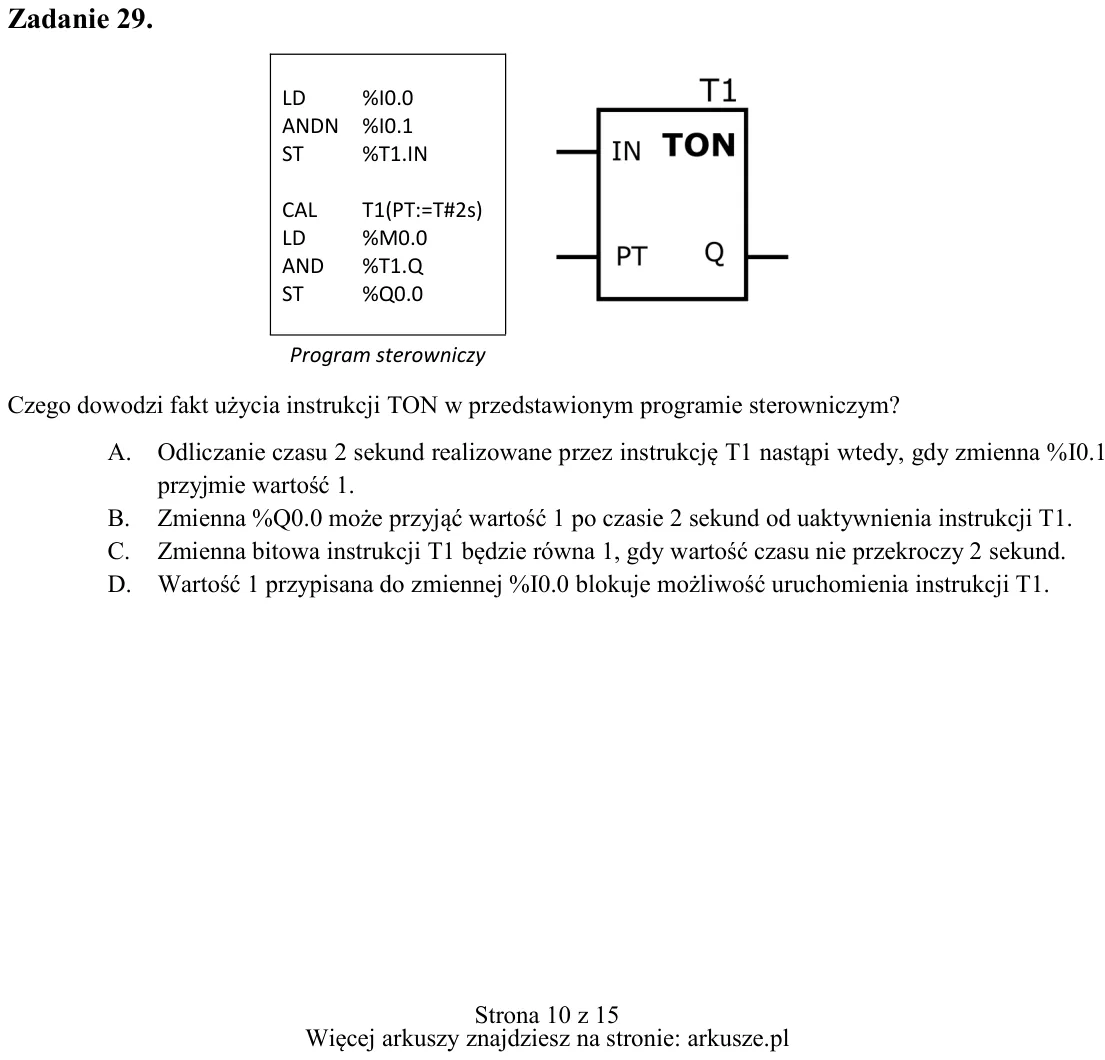
Zadanie 29. Czego dowodzi fakt użycia instrukcji TON w przedstawionym programie sterowniczym? A. Odliczanie czasu 2 sekund realizowane przez instrukcję T1 nastąpi wtedy, gdy zmienna %I0.1 przyjmie wartość 1. B. Zmienna %
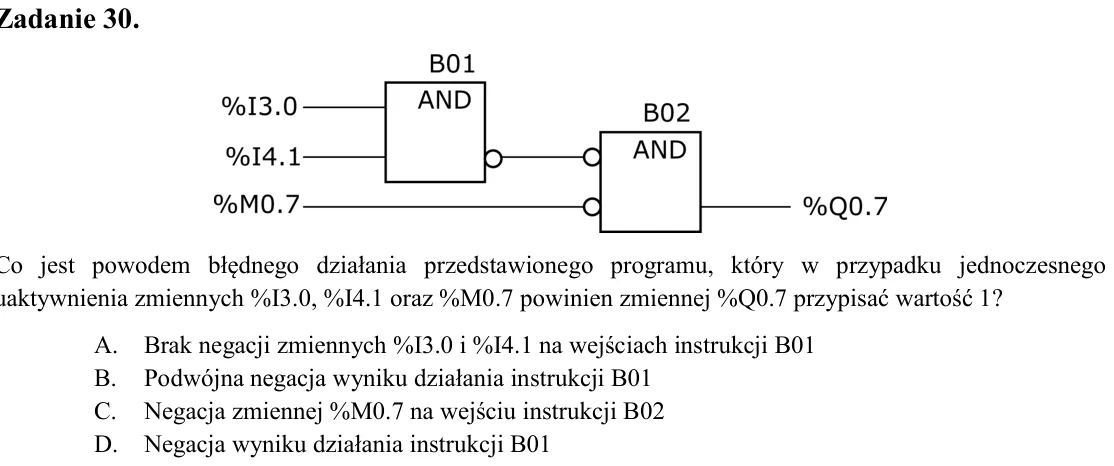
Zadanie 30. Co jest powodem błędnego działania przedstawionego programu, który w przypadku jednoczesnego uaktywnienia zmiennych %I3.0, %I4.1 oraz %M0.7 powinien zmiennej %Q0.7 przypisać wartość 1? A. Brak negacji zmienny
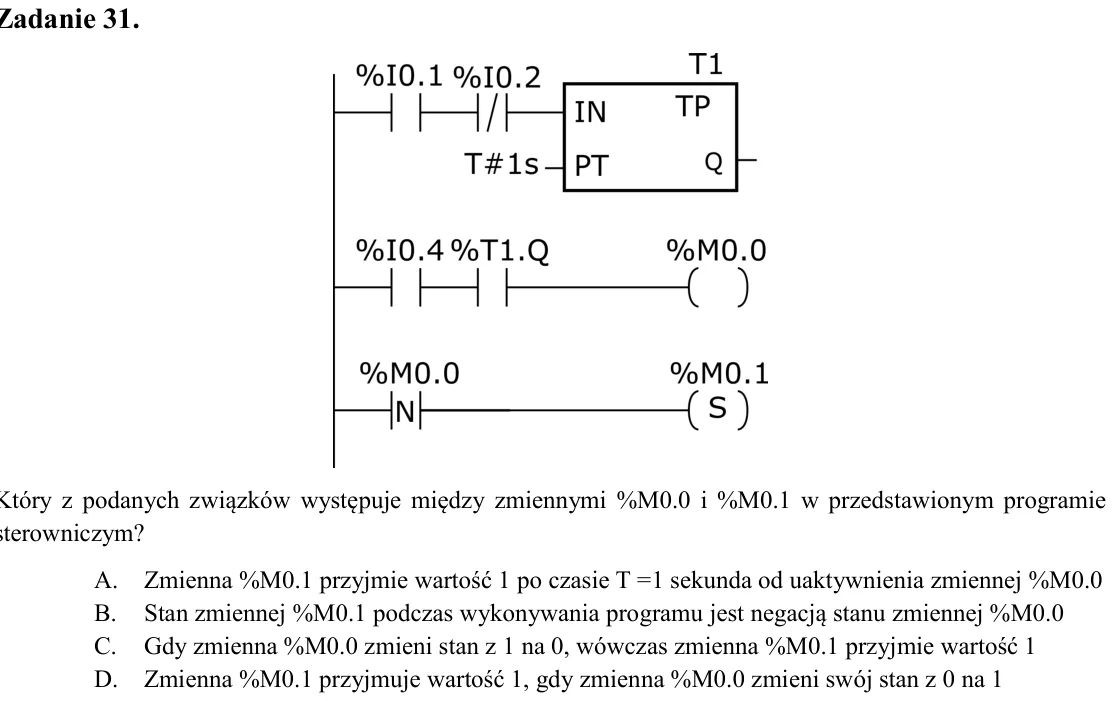
Zadanie 31. Który z podanych związków występuje między zmiennymi %M0.0 i %M0.1 w przedstawionym programie sterowniczym? A. Zmienna %M0.1 przyjmie wartość 1 po czasie T =1 sekunda od uaktywnienia zmiennej %M0.0 B. Stan zm
Zadanie 32. Która z wymienionych funkcji umożliwia efektywne opracowanie programu sterowniczego, zliczającego pojazdy znajdujące się aktualnie na terenie parkingowym? A. Detekcja zbocza. B. Przerzutnik SR. C. Licznik CTU
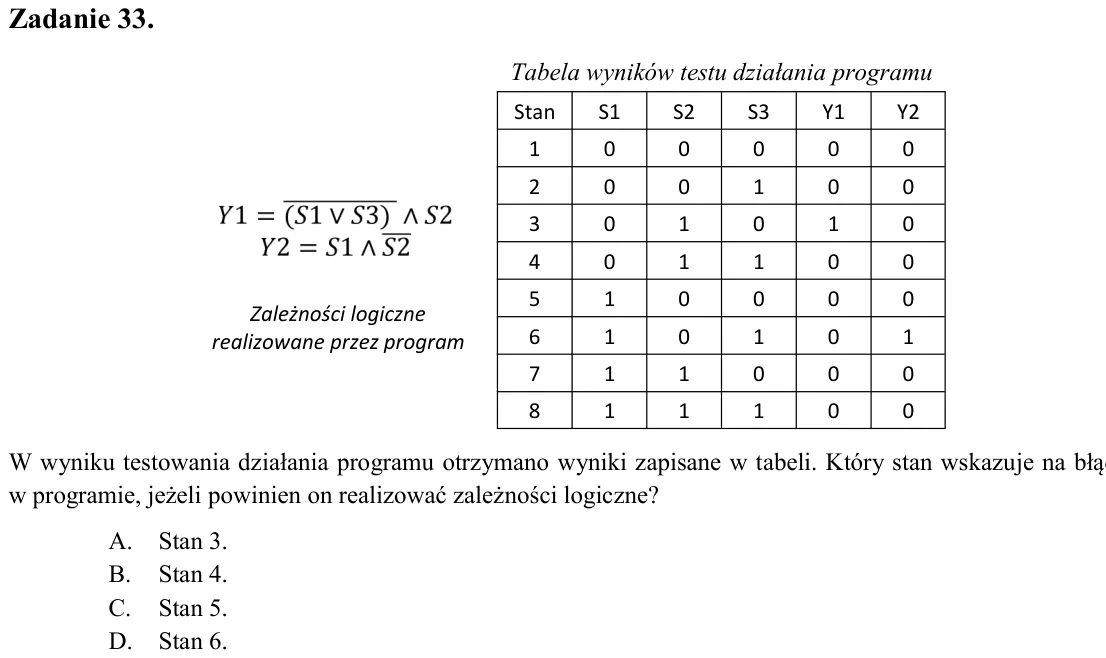
Zadanie 33. W wyniku testowania działania programu otrzymano wyniki zapisane w tabeli. Który stan wskazuje na błąd w programie, jeżeli powinien on realizować zależności logiczne? A. Stan 3. B. Stan 4. C. Stan 5. D. Stan
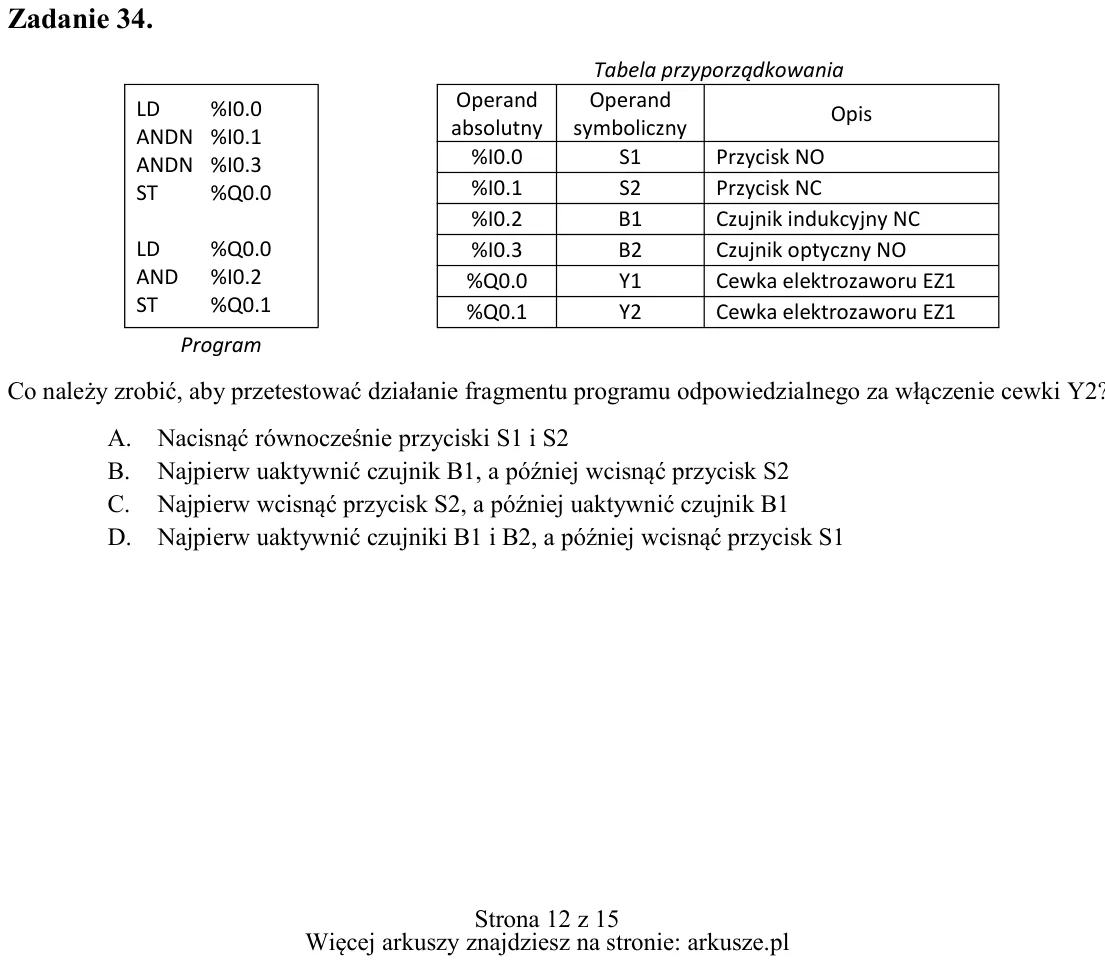
Zadanie 34. Co należy zrobić, aby przetestować działanie fragmentu programu odpowiedzialnego za włączenie cewki Y2? A. Nacisnąć równocześnie przyciski S1 i S2 B. Najpierw uaktywnić czujnik B1, a później wcisnąć przycisk
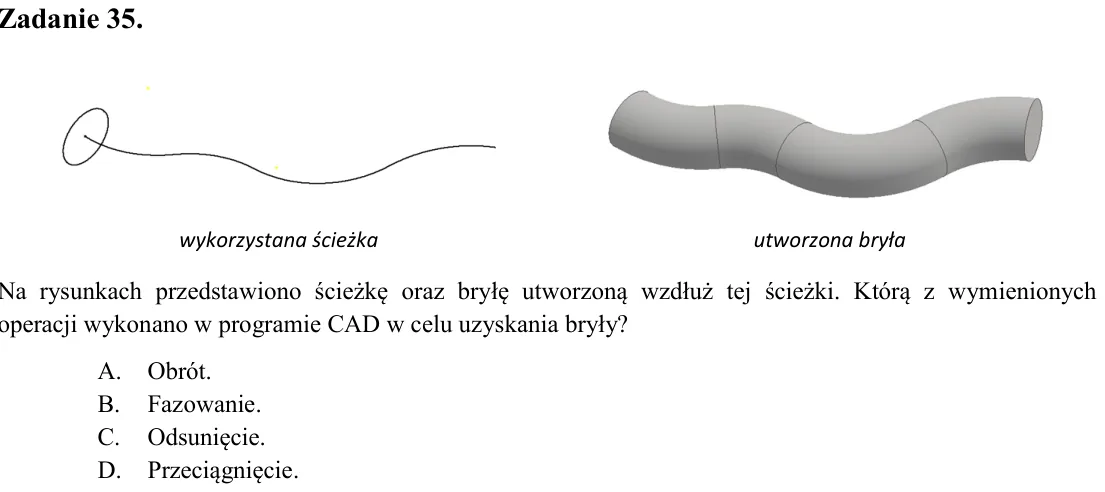
Zadanie 35. Na rysunkach przedstawiono ścieżkę oraz bryłę utworzoną wzdłuż tej ścieżki. Którą z wymienionych operacji wykonano w programie CAD w celu uzyskania bryły? A. Obrót. B. Fazowanie. C. Odsunięcie. D. Przeciągnię
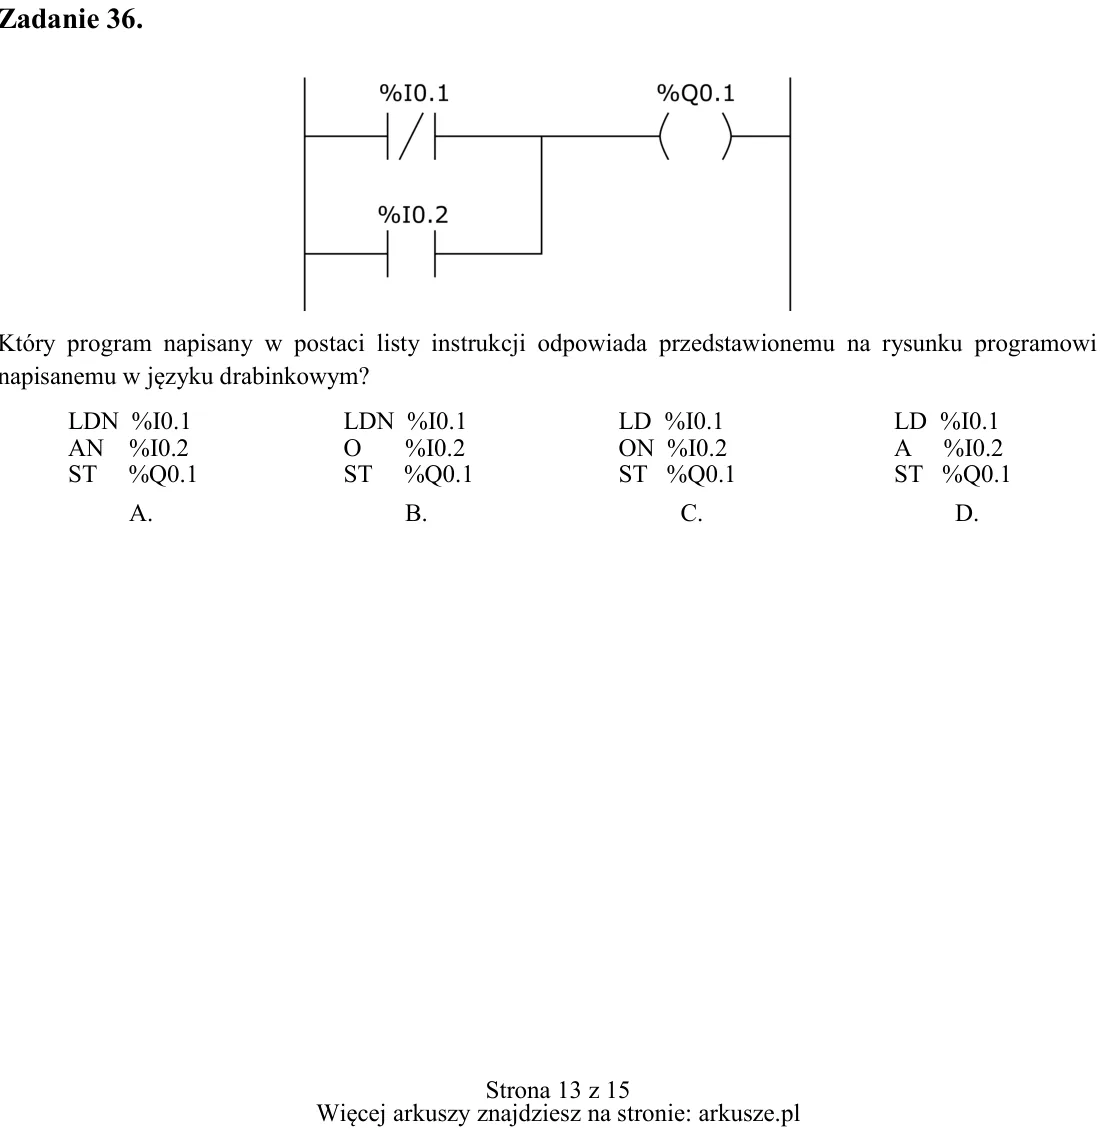
Zadanie 36. Który program napisany w postaci listy instrukcji odpowiada przedstawionemu na rysunku programowi napisanemu w języku drabinkowym? wykorzystana ścieżka utworzona bryła LDN %I0.1 AN %I0.2 ST %Q0.1 LDN %I0.1 O
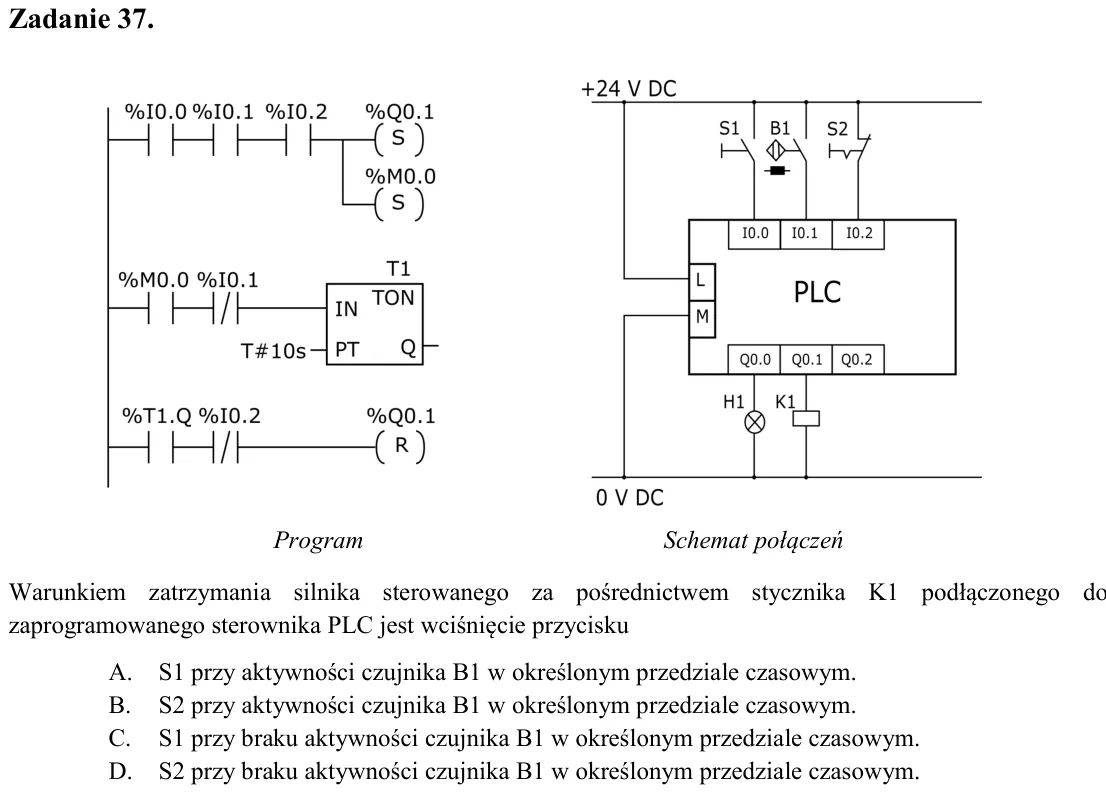
Zadanie 37. Warunkiem zatrzymania silnika sterowanego za pośrednictwem stycznika K1 podłączonego do zaprogramowanego sterownika PLC jest wciśnięcie przycisku A. S1 przy aktywności czujnika B1 w określonym przedziale czas
Zadanie 38. Która z funkcji użyta jednorazowo w trakcie modyfikacji programu, umożliwi reakcję sterownika PLC na zmianę wartości logicznej zmiennej bitowej z 1 na 0? A. Identyfikacji poziomu. B. Zbocza narastającego. C.
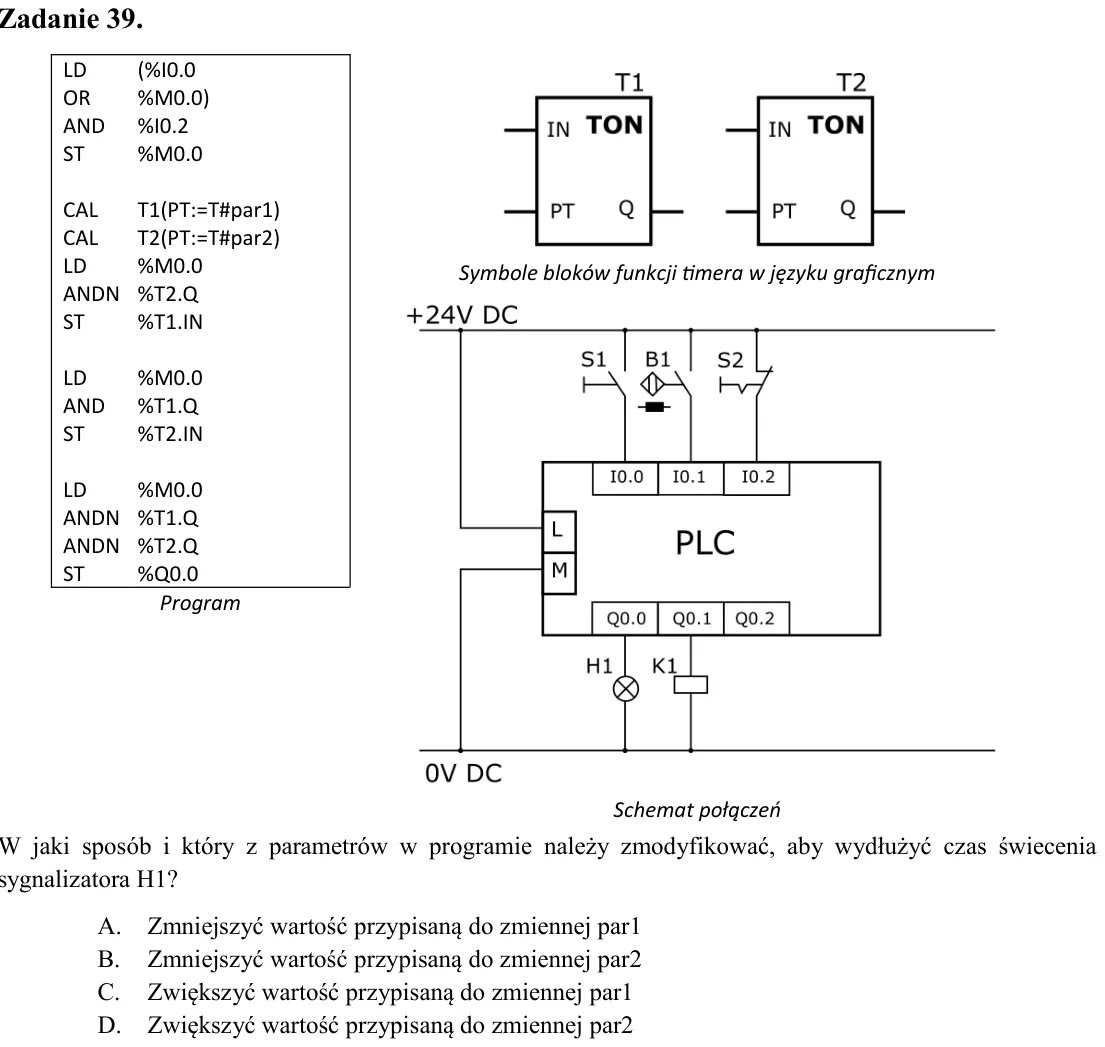
Zadanie 39. W jaki sposób i który z parametrów w programie należy zmodyfikować, aby wydłużyć czas świecenia sygnalizatora H1? A. Zmniejszyć wartość przypisaną do zmiennej par1 B. Zmniejszyć wartość przypisaną do zmiennej
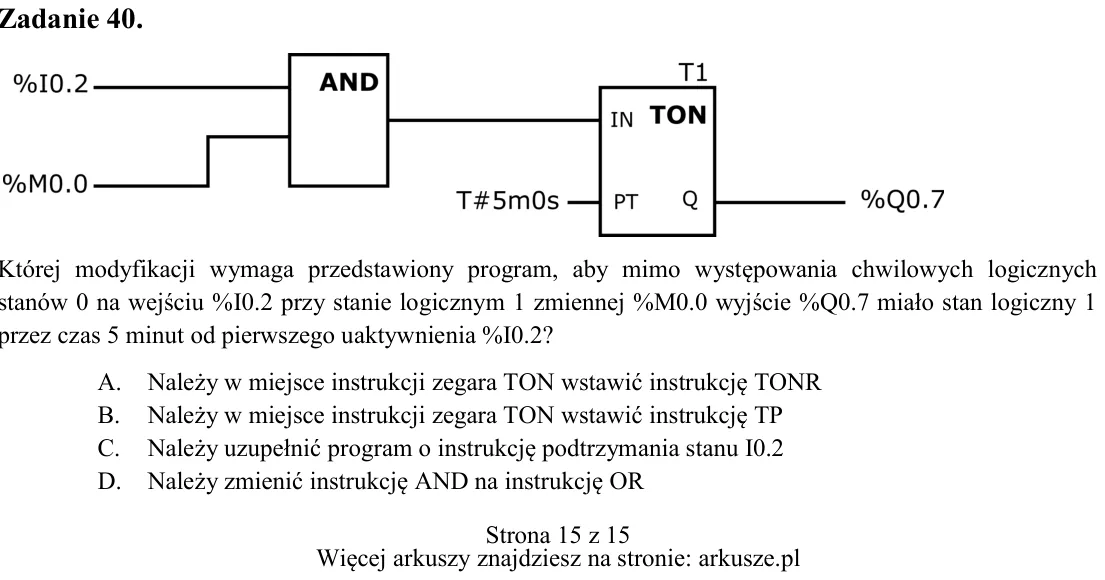
Zadanie 40. Której modyfikacji wymaga przedstawiony program, aby mimo występowania chwilowych logicznych stanów 0 na wejściu %I0.2 przy stanie logicznym 1 zmiennej %M0.0 wyjście %Q0.7 miało stan logiczny 1 przez czas 5 m
Ostatnia aktualizacja danych: 2026-09-15